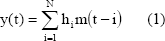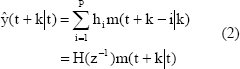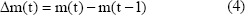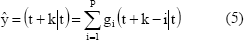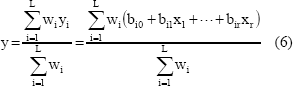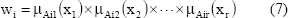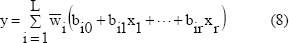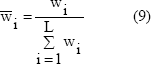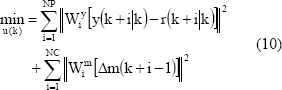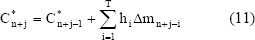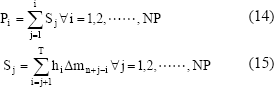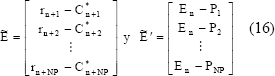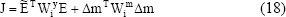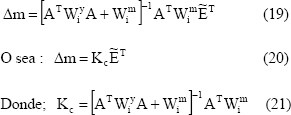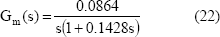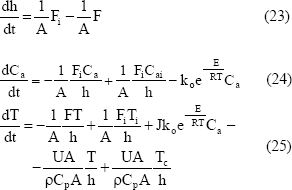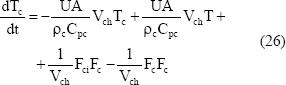
<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0012-7353</journal-id>
<journal-title><![CDATA[DYNA]]></journal-title>
<abbrev-journal-title><![CDATA[Dyna rev.fac.nac.minas]]></abbrev-journal-title>
<issn>0012-7353</issn>
<publisher>
<publisher-name><![CDATA[Universidad Nacional de Colombia]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0012-73532007000300034</article-id>
<title-group>
<article-title xml:lang="es"><![CDATA[CONTROL PREDICTIVO BASADO EN PREDICTORES BORROSOS]]></article-title>
<article-title xml:lang="en"><![CDATA[PREDICTIVE CONTROL BASED FUZZY PREDICTOR]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[RODRIGUEZ BORROTO]]></surname>
<given-names><![CDATA[MIGUEL ANGEL]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[ABREU GARCIA]]></surname>
<given-names><![CDATA[JOSE RAFAEL]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[JIMENEZ GARCIA]]></surname>
<given-names><![CDATA[SERGIO]]></given-names>
</name>
<xref ref-type="aff" rid="A03"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[MARTINEZ JIMENEZ]]></surname>
<given-names><![CDATA[BORIS LUIS]]></given-names>
</name>
<xref ref-type="aff" rid="A04"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad Central de las Villas Facultad de Ingeniería Eléctrica ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<aff id="A02">
<institution><![CDATA[,Universidad Central de las Villas Facultad de Ingeniería Eléctrica ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<aff id="A03">
<institution><![CDATA[,Instituto Tecnológico de Toluca Departamento de Ingeniería Electrónica ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<aff id="A04">
<institution><![CDATA[,Universidad Central de las Villas Facultad de Ingeniería Eléctrica ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>11</month>
<year>2007</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>11</month>
<year>2007</year>
</pub-date>
<volume>74</volume>
<numero>153</numero>
<fpage>343</fpage>
<lpage>350</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_arttext&amp;pid=S0012-73532007000300034&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_abstract&amp;pid=S0012-73532007000300034&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_pdf&amp;pid=S0012-73532007000300034&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="es"><p><![CDATA[En el presente artículo se expone un algoritmo para aplicar las técnicas de control predictivo lineal basadas en el modelo (MPC) al caso de procesos no lineales utilizando un predictor borroso (fuzzy), en base a la estructura Takagi_Sugeno_Kang_dinámica y bajo el principio de utilización de modelos lineales locales por tramos. Ello conduce inherentemente, a un proceso de adaptación de la matriz dinámica del sistema en cada periodo de muestreo, lo cual se considera novedoso en relación al MPC clásico. Se exponen los resultados de su aplicación al caso de un control de posición que utiliza un servo-motor de corriente continua con zona muerta y a un reactor continuo de tanque con agitador con reacción exotérmica. Los resultados son satisfactorios.]]></p></abstract>
<abstract abstract-type="short" xml:lang="en"><p><![CDATA[In this paper an algorithm has been carried out with the aim to apply the technique of lineal model based predictive control (MPC) to non-linear process using a fuzzy predictor based on dynamical Takagi_Sugeno_Kang structure. The local step linearization principle is used. This principle inherently let us to develop an adaptation process of the system dynamical matrix in each sampled period. This approach is new in classical MPC. The algorithm was applied to some study cases such as a direct current servo system with dead zone and a continuous steered tank reactor with exothermic reaction and the main results has been presented. Such results are satisfactory in both cases.]]></p></abstract>
<kwd-group>
<kwd lng="es"><![CDATA[Control Predictivo]]></kwd>
<kwd lng="es"><![CDATA[Control Borroso]]></kwd>
<kwd lng="es"><![CDATA[Identificación borrosa]]></kwd>
<kwd lng="es"><![CDATA[Predicción]]></kwd>
<kwd lng="es"><![CDATA[Simulación de Sistemas]]></kwd>
<kwd lng="es"><![CDATA[Control no Lineal]]></kwd>
<kwd lng="en"><![CDATA[Predicive Control]]></kwd>
<kwd lng="en"><![CDATA[Fuzzy Control]]></kwd>
<kwd lng="en"><![CDATA[Fuzzy Identification]]></kwd>
<kwd lng="en"><![CDATA[Prediction]]></kwd>
<kwd lng="en"><![CDATA[Simulation]]></kwd>
<kwd lng="en"><![CDATA[Non-Linear Control]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[ <p align="center"><font size="4" face="Verdana, Arial, Helvetica, sans-serif"><b>CONTROL PREDICTIVO BASADO EN PREDICTORES  BORROSOS</b></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>PREDICTIVE CONTROL BASED FUZZY PREDICTOR</b></font></p>     <p align="center">&nbsp;</p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>MIGUEL ANGEL RODRIGUEZ BORROTO</b>    <br>   <i>Facultad de Ingeniería Eléctrica,  Ph.D. Universidad Central de las Villas, Santa Clara, Cuba. <a href="mailto:marodrig@uclv.edu.cu">marodrig@uclv.edu.cu</a></i></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>JOSE RAFAEL ABREU GARCIA</b>    <br>   <i>Facultad de Ingeniería Eléctrica, Ph.D. Universidad Central de las Villas, Santa Clara, Cuba. <a href="mailto:Abreu@uclv.edu.cu">Abreu@uclv.edu.cu</a></i></font></p>     <p align="center"> <font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>SERGIO JIMENEZ GARCIA</b>    <br>   <i>Departamento de Ingeniería Electrónica, Msc. Instituto Tecnológico de Toluca, Estado de México. <a href="mailto:serjim@yahoo.com">serjim@yahoo.com</a></i></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>BORIS LUIS MARTINEZ JIMENEZ</b>    ]]></body>
<body><![CDATA[<br>   <i>Facultad de Ingeniería Eléctrica, Msc. Universidad Central de las Villas, Santa Clara, Cuba. <a href="mailto:Boris@uclv.edu.cu">Boris@uclv.edu.cu</a></i> </font></p>     <p align="center">&nbsp;</p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>Recibido     para revisar febrero 09 de 2007, aceptado abril 04 de 2007, versión final  junio 06 de 2007 </b></font></p>     <p align="center">&nbsp;</p> <hr>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>RESUMEN:</i></b> En     el presente artículo se expone  un algoritmo para aplicar las técnicas de control predictivo lineal basadas  en el modelo (MPC) al caso de procesos no lineales utilizando un predictor  borroso (fuzzy), en base a la estructura Takagi_Sugeno_Kang_dinámica y bajo  el principio de utilización de modelos lineales locales por tramos. Ello conduce  inherentemente, a un proceso de adaptación de la matriz dinámica del sistema  en cada periodo de muestreo, lo cual se considera novedoso en relación al MPC  clásico. Se exponen los resultados de su aplicación al caso de un control  de posición que utiliza un servo-motor de corriente continua con zona muerta  y a un reactor continuo de tanque con agitador con reacción exotérmica. Los  resultados son satisfactorios.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>PALABRAS CLAVE:</i></b> Control     Predictivo, Control Borroso, Identificación borrosa, Predicción, Simulación  de Sistemas, Control no Lineal.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>ABSTRACT:</i> </b>In this paper an algorithm has  been carried out with the aim to apply the technique of lineal model based  predictive control (MPC) to non-linear process using a fuzzy predictor based  on dynamical Takagi_Sugeno_Kang structure. The local step linearization principle  is used. This principle inherently let us to develop an adaptation process  of the system dynamical matrix in each sampled period. This approach is new  in classical MPC. The algorithm was applied to some study cases such as a direct  current servo system with dead zone and a continuous steered tank reactor  with exothermic reaction and the main results has been presented. Such results  are satisfactory in both cases. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>KEYWORDS:</i></b> Predicive Control, Fuzzy Control,  Fuzzy Identification, Prediction, Simulation, Non-Linear Control.</font></p>   <hr>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>1. INTRODUCCION</b></font></p>     ]]></body>
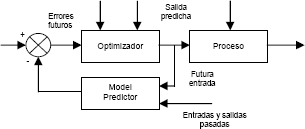
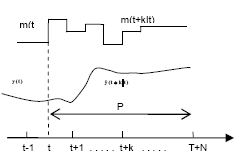
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El control predictivo     basado en el modelo (MPC) tuvo su origen en la década de los setenta con sus versiones  originales conocidas como matriz dinámica (DMC) [1] y control basado en el  modelo (MAC) [2]. Estos algoritmos computacionales para el control de procesos multivariables han ido ganando  cada vez más desarrollo y popularidad en la industria y en el área académica  [3]. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Se presentan muchas     variantes de métodos de MPC; existiendo variantes lineales y no lineales [4]. Se reporta  gran cantidad de aplicaciones prácticas de estos algoritmos [5] y un gran porcentaje  de las implementaciones son en sistemas multivariables.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La modelación borrosa, como  método de identificación no lineal comenzó a emerger con fuerza en la década  de los ‘90’ [10]. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Este impulso se     debe a que se han desarrollado varias técnicas que permiten el entrenamiento de sistemas  difusos a partir de datos medidos, junto a la ventaja de incorporar el conocimiento  de expertos con relativa facilidad. En este trabajo se utiliza el sistema de  inferencia fuzzy adaptativo combinado con redes neuronales (ANFIS) [12] para  la identificación  inteligente de la planta.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Como casos de estudio se toman: un servomotor de  corriente directa con zona muerta y un reactor continuo de tanque con agitador;  ambos procesos son no lineales inherentemente. </font></p>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>2. DESARROLLO</b></font></p> <font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>2.1 Control Predictivo Basado en el Modelo</b>    <br> El control predictivo basado en el modelo se fundamenta  en la estructura mostrada en la <a href="#fig01">Fig. 1</a> y consta de los siguientes pasos:</font>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig01"></a><img src="/img/revistas/dyna/v74n153/a34fig01.gif">    <br>   Figura 1.</b> Estrategia MPC    ]]></body>
<body><![CDATA[<br>   <b>Figure 1.</b> MPC strategic</font></p> <ol>    <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para una       secuencia presente y futura de los movimientos de la señal de control Dm(k), Dm(k+1),...,Dm(k+M-1), el comportamiento     futuro de la salida y(k+1|k), y(k+2|k),…, y(k+P|k) puede ser predicho para     un horizonte P, (<i>horizonte de predicción).</i>El pronostico en el instante     t se efectúa usando un modelo del proceso para k = 1, 2,….,P; el valor predicho depende de los valores conocidos     anteriores de la salida y de las futuras acciones de control en k = 0, 1, …..,P-1. </font></li>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El conjunto       de M (M&lt;P) movimientos futuros     de la señal de control m se calcula mediante la optimización de un criterio     que se establece para mantener la salida del proceso tan cerca como sea posible     de una señal de referencia w(t+k) establecida a priori. Mas adelante en 2.4     se ofrecen mas detalles sobre el asunto.</font></li>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La señal de control m(t|t) se aplica al proceso     mientras que las demás variaciones son rechazadas. En el próximo instante se     calcula y(t+1) a partir de la secuencia anterior y de la presente. Se actualiza     de nuevo el mando y se obtiene m(t+1|t+1). La implementación de esa estructura     se indica esquemáticamente en la <a href="#fig02">Fig.2</a>. Intervienen en la misma los elementos     esenciales: el modelo predictor y el optimizador. </font></li>     </ol>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig02"></a><img src="/img/revistas/dyna/v74n153/a34fig02.gif">    <br>   Figura 2.</b> Esquema     estructural de implementación del MPC    <br>     <b>Figure 2.</b> Structural squeme  of MPC</font></p> <font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>2.2 Modelo Predictor    <br> </b></font><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Es   fundamental en el MPC. Normalmente se consideran dos tipos de modelos: el   del proceso real y el de los disturbios. En este caso se trata solamente   el modelo del proceso. Prácticamente cualquier forma de   modelo puede usarse en la formulación del MPC. Dos muy comúnmente usados son: <i>respuesta  al impulso y respuesta al paso.</i> </font>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>2.2.1 Respuesta al Impulso</b>    ]]></body>
<body><![CDATA[<br>   </i>Se utiliza en MAC y en un caso especial de   control predictivo generalizado. La salida truncada se relaciona con la entrada   por la ecuación:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq01.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; <i>h<sub>i</sub></i> es   la salida muestreada cuando el proceso es excitado por un impulso unitario.   El número de muestras   N, se elige de modo que se alcance la información exigida. El predictor basado   en el modelo (1) se indica a seguidamente [13]:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq02.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>2.2.2 Modelo de Respuesta al Paso</b>    <br>   </i>Se usa en DMC, es muy similar al anterior;   la señal   de excitación es un paso unitario. La respuesta truncada es: <img src="/img/revistas/dyna/v74n153/a34eq03.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; <i>g<sub>i</sub> </i>son     las muestras de la respuesta de salida a un paso de entrada de amplitud</font>:</p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq04.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El predictor correspondiente es:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> <img src="/img/revistas/dyna/v74n153/a34eq05.gif"></font></p>     ]]></body>
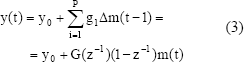
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>2.3   Predictor Basado en Lógica Borroso    <br>   </b>La identificación borrosa es un método de identificación   no lineal, particularmente interesante, que comenzó a emerger fuertemente en   la década del noventa en el siglo pasado [14], [15]. Desde entonces se ha venido   desarrollando y en el presente trabajo desempeña un papel esencial en la elaboración   de un predictor para la salida de la planta, el cual se aplica en la implementación   de un MPC para la misma. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>2.3.1 Modelo Takagi-Sugeno-Kang (TSK)</b>    <br>   </i>El TSK puede ser tratado como   una combinación de   modelación lingüística y de regresión matemática en el sentido de que el antecedente   describe regiones difusas del espacio de entrada donde el consecuente funcional   es válido. Las reglas en este tipo de sistema son de la forma: </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i>R<sub>i</sub>: IF x<sub>1</sub> is A<sub>i1</sub> and…and   x<sub>r </sub>is A<sub>ir </sub>THEN y<sub>i</sub>=f<sub>i</sub>(x<sub>1</sub>,x<sub>2</sub>,…,x<sub>r</sub>)</i> </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde;   los A<sub>ij</sub> son conjuntos borrosos   y f<sub>i </sub>son funciones reales; para todos i, j enteros reales. Generalmente   los f<sub>i</sub> son polinomios en las variables de entrada x<sub>1</sub>,…,x<sub>r</sub>.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Una   parametrización útil en la práctica, que mejora   la capacidad de aproximación de los modelos TSK, es la forma siguiente:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i>R<sub>i</sub>: IF x<sub>1</sub> is A<sub>i1</sub> and…and   x<sub>r</sub>is A<sub>ir</sub> THEN y<sub>i</sub>=b<sub>i0</sub>+b<sub>i1</sub>x<sub>1</sub>+…+b<sub>ir</sub>x<sub>r</sub> </i>Con   i = 1, …,L. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde L es el     número de reglas, <i>x<sub>i</sub></i> son   las variables de entrada, <i>y<sub>i</sub></i> son las variables   de salida, <i>A<sub>ij</sub></i> son conjuntos difusos caracterizados   por las funciones de pertenencia <i>mA<sub>ij</sub>(x<sub>i</sub>)</i> y <i>b<sub>ij</sub></i> son   escalares. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Este modelo es     conocido como TSK afín. Si la salida de un sistema   difuso de este tipo aparece como una de sus entradas, obtenemos el llamado   sistema difuso TSK dinámico. Este se construye a partir de las reglas:</font></p>     ]]></body>
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i>R<sub>i</sub>: IF x(k) is A<sub>1i</sub> and…and   x(k-n+1) is A<sub>in</sub> and m(k) is B<sub>i</sub> THEN y<sub>i</sub> =   b<sub>i1</sub>x(k)+…+b<sub>in</sub>x<sub>n</sub>(k-n+1) + b<sub>i</sub>m(k) </i> </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; <i>m(k)</i> es la entrada al sistema y <i>x(k)   = [x(k)…x(k-n+1)]</i> es el vector de estado del sistema.</font></p>     <p> <font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>2.3.2 </b></i><b><i>Mecanismo de inferencia</i></b><i>    <br> </i>La salida del sistema TSK es un   promedio ponderado de los valores de los consecuentes de las reglas. La fórmula de inferencia es:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq06.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; y es la salida del sistema, w<sub>i</sub> es el nivel de impacto de  la regla i que se define como:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq07.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La ecuación (6) puede escribirse como:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq08.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img border=0 src="/img/revistas/dyna/v74n153/image002.gif"></sub> es el nivel  de impacto normalizado y está dado por:</font></p>     ]]></body>
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq09.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para   elaborar el modelo se utilizó la herramienta <i>anfis</i> de MATLAB. A partir   del sistema de inferencia fuzzy desarrollado (SIF), se determina la función   de transferencia del modelo de primer orden en cada punto de la trayectoria   de estado.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>2.4 Proceso       de Optimización    <br> </b>Para cualquier conjunto presente y futuro de movimientos  del mando <i>Dm(k), Dm(k+1),...,</i> <i>Dm(k+m-1),</i> el  comportamiento de la salida del proceso <i><sub><img border=0 src="/img/revistas/dyna/v74n153/image004.gif"></sub>(t+1çk), <sub><img border=0 src="/img/revistas/dyna/v74n153/image004.gif"></sub>(t+2çk)  ,..., <sub><img border=0 src="/img/revistas/dyna/v74n153/image004.gif"></sub>(t+NPçk)</i> puede  ser predicho sobre un horizonte P. Los M movimientos del control <i>Dm</i> (M &lt; P) se calculan de modo que se minimice una función objetivo cuadrático del tipo:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq10.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; <sub><img border=0 src="/img/revistas/dyna/v74n153/image008.gif"></sub>son las  matrices pesantes. El vector de los futuros valores de la referencia, posiblemente  variantes con el tiempo, se representa por <i>r(k+i).</i> </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>2.4.1 Diseño         del MPC</b>    <br> </i>Se demuestra [16] que el predictor  de múltiples pasos en términos del modelo basado en la respuesta al impulso está dado por:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq11.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; <sub><img border=0 src="/img/revistas/dyna/v74n153/image010.gif"></sub>es el valor  de la salida predicha y corregida. Matricialmente se puede escribir como:</font></p>     ]]></body>
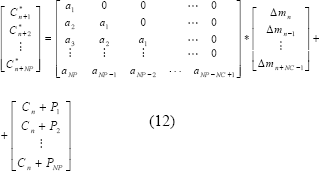
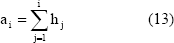
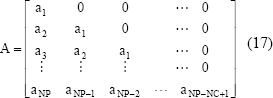
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq12.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Los <i>a<sub>i</sub> = g<sub>i</sub></i>  i=1,  . . .,NP solo valores de la respuesta al paso y se relacionan con los de la  respuesta al impulso h<sub>j</sub> como:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq13.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Además;</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq1415.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Tanto; <i>P<sub>i</sub></i> como <i>S<sub>j</sub></i> dependen  de los <i>h<sub>i</sub></i> y de los valores pasados de <i>Dm</i>. Esto  permite definir los siguientes errores:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq16.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde; <i>r<sub>n+i</sub></i> i=1,  . . . ,NP representa la señal de referencia; <sub><img border=0 src="/img/revistas/dyna/v74n153/image012.gif"></sub> es la señal  de salida predicha y corregida en el instante <i>n+j</i>; <sub><img border=0 src="/img/revistas/dyna/v74n153/image014.gif"></sub>especifica  los errores entre el set point y los valores de salida predichos corregidos.  Mientras que <sub><img border=0 src="/img/revistas/dyna/v74n153/image016.gif"></sub>es una medida  de los errores en lazo abierto. O sea, el error actual <i>E<sub>n</sub> </i> se  corrige por los <i>P<sub>i</sub></i> debidos a las acciones pasadas. No incluye  las acciones futuras <i>Dm<sub>n+j</sub> </i> j ³ 0. Sin embargo, <sub><img border=0 src="/img/revistas/dyna/v74n153/image018.gif"></sub> se refiere  a la predicción en lazo cerrado pues se basa en acciones actuales y futuras de control..</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La matriz primer     factor del segundo miembro de (12) es de orden NPxNC, se denomina matriz     dinámica  del sistema y se representa por:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq17.gif"></font></p>     ]]></body>
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En estos términos el funcional  a optimizar según (10) se puede expresar como:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq18.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El cual resulta     mínimo si:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq192021.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Es la ganancia del controlador predictivo lineal.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>2.5 Algoritmo de Control    <br> </b>Se usa el MPC clásico (21)  con adaptación de la matriz dinámica en cada instante de muestreo, gracias al TSK. El algoritmo se reduce a los siguientes pasos:</font></p> <ol>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> En cada período de muestreo, a partir     del sistema de de inferencia difuso (SIF), se calculan los parámetros de las     funciones de membresía del conjunto borroso final y de ahí se determina los parámetros     del modelo de regresión de la estructura TSK. </font></li>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> Se     determina un modelo lineal en la frecuencia, válido solamente en un entrono del     punto de operación local, el cual permite determinar la respuesta al paso a partir     de ese instante. De esa forma se actualiza la matriz dinámica “local” del     proceso. </font></li>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Se calcula la ganancia del MPC lineal     siguiendo el procedimiento descrito. Se calcula el vector de control y se     aplica la planta su primer elemento.</font></li>   <li style='text-align:justify; '><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Se registra la salida y se repite el algoritmo   a partir del paso (1).</font></li>     ]]></body>
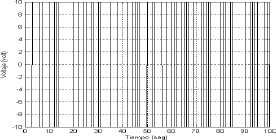
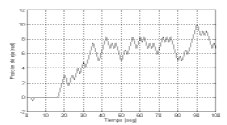
<body><![CDATA[</ol>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>3. RESULTADOS</b></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">A continuación  se presentan los resultados alcanzados en los dos casos estudiados:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>3.1 Control predictivo basado en un Modelo  Fuzzy de un Servomoto    <br> </b>Se utilizó un servomotor del  laboratorio de Automática del Departamento de Ingeniería Electrónica del Instituto  Tecnológico de Toluca, marca Baldor, 110 V, 2.4 A, ¼ HP, 2200 rpm. La función  de transferencia de este motor es:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq22.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Y el mismo presenta     un error umbral o zona muerta de ± 2 v. El modelo (21) predice la salida con un error  del 2%. El modelo anterior, con la zona muerta, fue simulado durante 100 segundos,  sometiéndolo a una señal de perturbación pseudo aleatoria de amplitud ± 10  voltios y frecuencia promedio de 5 rad/seg. Dicha señal y la respuesta del  motor se muestran en la <a href="#fig03">Fig. 3</a> y la <a href="#fig04">Fig.  4</a> respectivamente. Se tomaron muestras  de entrada y salida simultáneamente con un periodo de muestreo de 0.01 seg,  formando los vectores de datos de entrada-salida.</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig03"></a><img src="/img/revistas/dyna/v74n153/a34fig03.gif">    <br>   Figura 3.</b> Señal  seudo-aleatoria de entrada al motor.    ]]></body>
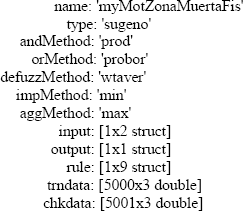
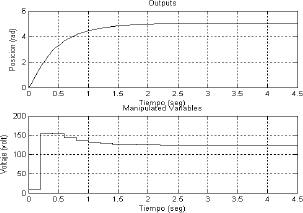
<body><![CDATA[<br>  <b>Figure 3.</b> Motor  Pseudo-random input signal.</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig04"></a><img src="/img/revistas/dyna/v74n153/a34fig04.gif">    <br>   Figura 4.</b> Posición  del eje del motor al ser excitado por la señal de la <a href="#fig03">Fig.3</a>.    <br>  <b>Figure 4.</b> Out  put position of motor rotor when it is exited by signal showed in Fig. 3.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>3.1.1 Obtención         del SIF para el servomotor</b>    <br> </i>Para ello se toman las primeras  5000 muestras como datos entrenamiento de <i>anfis</i>. Las restantes 5001  muestras se toman como datos de chequeo del modelo borroso. A través de la  herramienta de MATLAB después de varias pruebas y ensayos, se obtuvo el modelo,  cuyo SIF posee las propiedades</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">que se indican a continuación:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq221.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El error promedio comparando  con datos reales es de 0.08 aproximadamente. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Mediante este     SIF, y aplicando el algoritmo descrito se diseña el MPC cuya respuesta a un paso de amplitud  5 rad en posición, se muestra en la <a href="#fig05">Fig. 5</a>. Los parámetros del MPC son: NP  = 25, NC = 10, factor de peso en la salida 1 y factor de peso en el mando igual  a 0.001. El comportamiento dinámico es aproximadamente críticamente amortiguado,  con una exactitud alta.</font></p>     ]]></body>
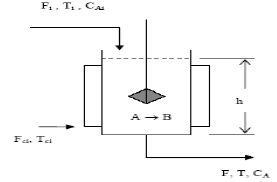
<body><![CDATA[<p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig05"></a><img src="/img/revistas/dyna/v74n153/a34fig05.gif">    <br>   Figura 5.</b> Comportamiento del MPC a un cambio tipo  paso en la referencia de 5 radianes.    <br>  <b>Figure 5.</b> Performance of MPC exited by 5 radians  step reference signal. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>3.2 Control  Predictivo Basado en un Modelo Fuzzy de un Reactor (RCTA)    <br> </b>El reactor se muestra  en la <a href="#fig06">Fig. 6</a>. El modelo no lineal del mismo está dado por:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq232425.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq26.gif"></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig06"></a><img src="/img/revistas/dyna/v74n153/a34fig06.gif">    <br>   Figura 6.</b> Esquema  del RCTA    <br>  <b>Figure 6.</b> CSTR  squeme.</font></p>     ]]></body>
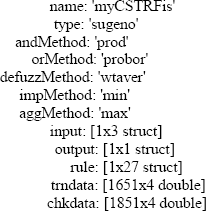
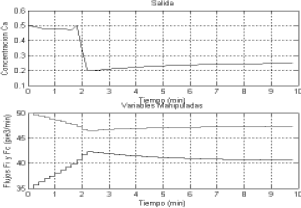
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Este modelo ha sido probado [17] y se toma como  proceso real. Los flujos de entrada de reactivo <i>F<sub>i </sub></i> y flujo  de refrigerante en la chaqueta de enfriamiento<i> F<sub>c</sub></i> son las  señales de entrada al proceso, ya que el flujo total de salida se considera  constante. La salida es la concentración de reactivo <i>C<sub>a</sub></i>.  Similarmente al caso anterior, el modelo no lineal (23) a (26) se simula utilizando  señales de ruido pseudo aleatorio en las válvulas de los flujos de entrada  con propiedades estadísticas apropiadas. Para mas de talles acerca de la simulación  se puede consultar [18]. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Se tomaron muestras     de las entradas y la salida cada 0.1 minuto durante tres horas. Se formaron     los ficheros de datos de entrenamiento y de validación similarmente al caso  anterior. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><i><b>3.2.1 Obtención         del SIF para el reactor</b>    <br> </i>A partir de ANFIS y con esos   datos, se determinó el modelo difuso del RCTA, resultando el SIF cuyos datos esenciales son:</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a34eq261.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Mediante este     sistema, y aplicando el algoritmo descrito se diseñó el MPC cuya respuesta     ante una entrada paso de 0,25 en el set point de C<sub>a</sub> se muestra     en la <a href="#fig07">Fig. 7</a>. Los parámetros de sintonía del MPC son: NP = 4, NC = 2, factor  de peso en la salida 1 y factor de peso en el mando igual a 0.004.</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig07"></a><img src="/img/revistas/dyna/v74n153/a34fig07.gif">    <br>   Figura 7.</b> Comportamiento del MPC lineal usando un  predictor fuzzy.    <br>  <b>Figure 7.</b> Lineal MPC performance using a fuzzy predictor.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Se aprecia un     comportamiento din&aacute;mico satisfactorio a pesar del car&aacute;cter     no lineal del proceso. El desempe&ntilde;o del sistema es superior al que     se logra con un predictor basado en el modelo determin&iacute;stico no lineal (23) a (26) [19].</font></p>     ]]></body>
<body><![CDATA[<p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>3. CONCLUSIONES </b></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La gran exactitud     que se logra con los modelos borrosos TSK dinámico permite establecer predictores no lineales muy efectivos  para el diseño de MPC sobre la base del principio de linealización localizada  sobre la trayectoria.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En ambos casos     estudiados, la efectividad del algoritmo quedó evidenciada, observándose exactitudes similares a las del MPC  lineal y a la del controlador clásico PID.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Como aspecto novedoso     se destaca el carácter adaptativo  de la matriz dinámica y la aplicación de modelos no lineales borrosos como  predictor combinado con el MPC lineal. </font></p>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>REFERENCIAS</b></font></p>     <p>   <font size="2" face="Verdana, Arial, Helvetica, sans-serif">    <!-- ref --><br>   <b>[1]</b> CUTLER C.R. and RAMAKER B.C. Dymamic Matrix Control-A Computer Control of Industrial Processes. Automatic Control Conferency.San Francisco, USA. 1980.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000151&pid=S0012-7353200700030003400001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[2]</b> RICHALET J, RAULT A, TESTUD J.L. and PAPON J. Model Predictive Heuristic   control: Application to Industrial Processes. Automática, 14(2):413-428, 1978.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000152&pid=S0012-7353200700030003400002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[3]</b> CAMACHO E.F. and BORDONS C, Model Predictive Control. Cap. 1 Springer-Verlag London Ltd. U.K, 1999.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000153&pid=S0012-7353200700030003400003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[4]</b> ALLOWER F. and ZHENG A. (Editors). Nonlinear Model predictive Control. Part I. Birkhauser Verlag, Basel-Boston-Berlin, 2000.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000154&pid=S0012-7353200700030003400004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[5]</b> BADWEL T.A. and QIN S.T. An overview of industrial predictive control technology. En D. P. Atherton and G. W. Irwin (Editores) Nonlinear Predictive Control Theory and practice. The inst. of electrical eng., London, U.K. , pag. 5, 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000155&pid=S0012-7353200700030003400005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[6]</b> TOWNSEND S. and IRWIN G.W. Nonlinear model based predictive control   using multiple local model. En D. P. Atherton and G. W. Irwin (Editors), Nonlinear   Predictive Control Theory and Practice. The Institution of Electrical Engineers,   London UK , pag. 223 – 242, 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000156&pid=S0012-7353200700030003400006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[7]</b> SEBORG D.E, EDGAR T.F. and MELLICHAMP D.A. Process Dynamics and   Control; JohnWiley & Sons, 1989.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000157&pid=S0012-7353200700030003400007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[8]</b> MORARI M, GARCIA C.E, LEE J.H. and PRETT D.M. Model Predictive Control; Prentice Hall, 1995.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000158&pid=S0012-7353200700030003400008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[9]</b> ESPINOSA J. and J. VANDEWALLE. Predictive Control Using Fuzzy Models,   Submited to the 3rd. On-Line World Conference on Soft Computing in Engineering   Design and Manufacturing, Springed-Verlag London Limited, pag. 187 – 201, 1999.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000159&pid=S0012-7353200700030003400009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[10]</b> SUGENO M. and KANG G.T. Successive identification of fuzzy model, Fuzzy Sets and systems, 28 (1), 15-30, 1988.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000160&pid=S0012-7353200700030003400010&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[11]</b> YEN J, WANG L, and GILLESPIE W. A global local learning algorithm for identifying Takagi_Sugeno_Kang Fuzzy Model. 1998 IEEE International Conference on Fyzzy Systems. Anchorage, Alaska, May 4-9, 1998.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000161&pid=S0012-7353200700030003400011&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[12]</b> JANG J. S.R, SUN C.T. and MIZUTANI E. Neuro-Fuzzy and soft computing. Prentice may, N.J., 1999.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000162&pid=S0012-7353200700030003400012&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[13]</b> CAMACHO E.F, and BORDONSC. Model Predictive Control in the Proces Industry. Cap. 2, pag. 10. Springer-Verlag London Ltd. U.K, 1995.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000163&pid=S0012-7353200700030003400013&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[14]</b> SUGENO M. and YASUKAWA T. A fuzzy-logic-based approach to cualitative modelling. IEEE Transaction on Fyzzy Systems, 1, 7-31, 1993.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000164&pid=S0012-7353200700030003400014&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><br>   <b>[15]</b> YAGER R.R and FILEV D.P. Unified structure and parameter identiufication of fuzzy model. IEE Trans. S. M. C.,23, 1198-1205, 1993.        <!-- ref --><br>   <b>[16]</b> MARCHETTI J.L. MELLICHAMP D. A. and SEBORG D.E. Predictive Control Based on Discrete Convolution Models. Ind. Eng. Chem. Des. Dev., pag. 488-495, 1983.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000166&pid=S0012-7353200700030003400016&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[17]</b> LUYBEN W.L. Modeling, Simulation and Control for Chemical Engineers. Cap. 3. McGraw Hill Book Co, 1973.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000167&pid=S0012-7353200700030003400017&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[18]</b> RODRÍGUEZ BORROTO M. A. ABREU GARCÍA J. R, BACA GÓMEZ C. R. MARTÍNEZ JIMÉNEZ B. L. Modelado Borroso de un Reactor Continuo de tanque con Agitador con Reacción Exotérmica.   (Publicarse por DYNA antes que el presente articulo).    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000168&pid=S0012-7353200700030003400018&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br>   <b>[19]</b> RODRÍGUEZ BORROTO M. A. Control Predictivo No Lineal de un Reactor   con Restricciones. Memorias del XI Cong. Latinoamericano de Control Aut. Informática-2004. Habana, Cuba, Mayo, 2004. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000169&pid=S0012-7353200700030003400019&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> ]]></body><back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[CUTLER]]></surname>
<given-names><![CDATA[C.R.]]></given-names>
</name>
<name>
<surname><![CDATA[RAMAKER]]></surname>
<given-names><![CDATA[B.C.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Dymamic Matrix Control-A Computer Control of Industrial Processes]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ Automatic Control Conferency]]></conf-name>
<conf-date>1980</conf-date>
<conf-loc>San Francisco </conf-loc>
</nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[RICHALET]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[RAULT]]></surname>
<given-names><![CDATA[A]]></given-names>
</name>
<name>
<surname><![CDATA[TESTUD]]></surname>
<given-names><![CDATA[J.L.]]></given-names>
</name>
<name>
<surname><![CDATA[PAPON]]></surname>
<given-names><![CDATA[J.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Model Predictive Heuristic control: Application to Industrial Processes]]></article-title>
<source><![CDATA[Automática]]></source>
<year>1978</year>
<volume>14</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>413-428</page-range></nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[CAMACHO]]></surname>
<given-names><![CDATA[E.F.]]></given-names>
</name>
<name>
<surname><![CDATA[BORDONS]]></surname>
<given-names><![CDATA[C]]></given-names>
</name>
</person-group>
<source><![CDATA[Model Predictive Control]]></source>
<year>1999</year>
<publisher-name><![CDATA[Springer-Verlag London Ltd.]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[ALLOWER]]></surname>
<given-names><![CDATA[F.]]></given-names>
</name>
<name>
<surname><![CDATA[ZHENG]]></surname>
<given-names><![CDATA[A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Nonlinear Model predictive Control]]></article-title>
<source><![CDATA[]]></source>
<year>2000</year>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[BADWEL]]></surname>
<given-names><![CDATA[T.A.]]></given-names>
</name>
<name>
<surname><![CDATA[QIN]]></surname>
<given-names><![CDATA[S.T.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[An overview of industrial predictive control technology]]></article-title>
<person-group person-group-type="editor">
<name>
<surname><![CDATA[Atherton]]></surname>
<given-names><![CDATA[D. P.]]></given-names>
</name>
<name>
<surname><![CDATA[Irwin]]></surname>
<given-names><![CDATA[G. W.]]></given-names>
</name>
</person-group>
<collab>The inst. of electrical eng</collab>
<source><![CDATA[Nonlinear Predictive Control Theory and practice]]></source>
<year>2001</year>
<page-range>5</page-range><publisher-loc><![CDATA[London ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[TOWNSEND]]></surname>
<given-names><![CDATA[S.]]></given-names>
</name>
<name>
<surname><![CDATA[IRWIN]]></surname>
<given-names><![CDATA[G.W.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Nonlinear model based predictive control using multiple local model]]></article-title>
<person-group person-group-type="editor">
<name>
<surname><![CDATA[Atherton]]></surname>
<given-names><![CDATA[D. P.]]></given-names>
</name>
<name>
<surname><![CDATA[Irwin]]></surname>
<given-names><![CDATA[G. W.]]></given-names>
</name>
</person-group>
<collab>The Institution of Electrical Engineers</collab>
<source><![CDATA[Nonlinear Predictive Control Theory and Practice]]></source>
<year>2001</year>
<page-range>223 - 242</page-range><publisher-loc><![CDATA[London ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[SEBORG]]></surname>
<given-names><![CDATA[D.E]]></given-names>
</name>
<name>
<surname><![CDATA[EDGAR]]></surname>
<given-names><![CDATA[T.F.]]></given-names>
</name>
<name>
<surname><![CDATA[MELLICHAMP]]></surname>
<given-names><![CDATA[D.A.]]></given-names>
</name>
</person-group>
<source><![CDATA[Process Dynamics and Control]]></source>
<year>1989</year>
<publisher-name><![CDATA[JohnWiley & Sons]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[MORARI]]></surname>
<given-names><![CDATA[M]]></given-names>
</name>
<name>
<surname><![CDATA[GARCIA]]></surname>
<given-names><![CDATA[C.E]]></given-names>
</name>
<name>
<surname><![CDATA[LEE]]></surname>
<given-names><![CDATA[J.H.]]></given-names>
</name>
<name>
<surname><![CDATA[PRETT]]></surname>
<given-names><![CDATA[D.M.]]></given-names>
</name>
</person-group>
<source><![CDATA[Model Predictive Control]]></source>
<year>1995</year>
<publisher-name><![CDATA[Prentice Hall]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[ESPINOSA]]></surname>
<given-names><![CDATA[J.]]></given-names>
</name>
<name>
<surname><![CDATA[VANDEWALLE]]></surname>
<given-names><![CDATA[J.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Predictive Control Using Fuzzy Models]]></article-title>
<source><![CDATA[3rd. On-Line World Conference on Soft Computing in Engineering Design and Manufacturing]]></source>
<year>1999</year>
<page-range>187 - 201</page-range><publisher-name><![CDATA[Springed-Verlag London Limited]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[SUGENO]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
<name>
<surname><![CDATA[KANG]]></surname>
<given-names><![CDATA[G.T.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Successive identification of fuzzy model]]></article-title>
<source><![CDATA[Fuzzy Sets and systems]]></source>
<year>1988</year>
<volume>28</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>15-30</page-range></nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[YEN]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[WANG]]></surname>
<given-names><![CDATA[L]]></given-names>
</name>
<name>
<surname><![CDATA[GILLESPIE]]></surname>
<given-names><![CDATA[W.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A global local learning algorithm for identifying Takagi_Sugeno_Kang Fuzzy Model]]></article-title>
<source><![CDATA[IEEE International Conference on Fyzzy Systems]]></source>
<year>1998</year>
<month>Ma</month>
<day>y </day>
<publisher-loc><![CDATA[Anchorage ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B12">
<label>12</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[JANG J.]]></surname>
<given-names><![CDATA[S.R]]></given-names>
</name>
<name>
<surname><![CDATA[SUN]]></surname>
<given-names><![CDATA[C.T.]]></given-names>
</name>
<name>
<surname><![CDATA[MIZUTANI]]></surname>
<given-names><![CDATA[E.]]></given-names>
</name>
</person-group>
<source><![CDATA[Neuro-Fuzzy and soft computing]]></source>
<year>1999</year>
<publisher-loc><![CDATA[^eN.J. N.J.]]></publisher-loc>
<publisher-name><![CDATA[Prentice]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B13">
<label>13</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[CAMACHO]]></surname>
<given-names><![CDATA[E.F]]></given-names>
</name>
<name>
<surname><![CDATA[BORDONSC]]></surname>
</name>
</person-group>
<source><![CDATA[Model Predictive Control in the Proces Industry]]></source>
<year>1995</year>
<publisher-name><![CDATA[Springer-Verlag London Ltd]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B14">
<label>14</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[SUGENO]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
<name>
<surname><![CDATA[YASUKAWA]]></surname>
<given-names><![CDATA[T.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A fuzzy-logic-based approach to cualitative modelling]]></article-title>
<source><![CDATA[IEEE Transaction on Fyzzy Systems]]></source>
<year>1993</year>
<volume>1</volume>
<page-range>7-31</page-range></nlm-citation>
</ref>
<ref id="B15">
<label>15</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[YAGER]]></surname>
<given-names><![CDATA[R.R]]></given-names>
</name>
<name>
<surname><![CDATA[FILEV]]></surname>
<given-names><![CDATA[D.P.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Unified structure and parameter identiufication of fuzzy model]]></article-title>
<source><![CDATA[IEEE Trans. S. M. C.]]></source>
<year>1993</year>
<volume>23</volume>
<page-range>1198-1205</page-range></nlm-citation>
</ref>
<ref id="B16">
<label>16</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[MARCHETTI]]></surname>
<given-names><![CDATA[J.L.]]></given-names>
</name>
<name>
<surname><![CDATA[MELLICHAMP]]></surname>
<given-names><![CDATA[D. A.]]></given-names>
</name>
<name>
<surname><![CDATA[SEBORG]]></surname>
<given-names><![CDATA[D.E.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Predictive Control Based on Discrete Convolution Models]]></article-title>
<source><![CDATA[Ind. Eng. Chem. Des. Dev.]]></source>
<year>1983</year>
<page-range>488-495</page-range></nlm-citation>
</ref>
<ref id="B17">
<label>17</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[LUYBEN]]></surname>
<given-names><![CDATA[W.L.]]></given-names>
</name>
</person-group>
<source><![CDATA[Modeling, Simulation and Control for Chemical Engineers]]></source>
<year>1973</year>
<publisher-name><![CDATA[McGraw Hill Book Co]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B18">
<label>18</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[RODRÍGUEZ BORROTO]]></surname>
<given-names><![CDATA[M. A.]]></given-names>
</name>
<name>
<surname><![CDATA[ABREU GARCÍA]]></surname>
<given-names><![CDATA[J. R]]></given-names>
</name>
<name>
<surname><![CDATA[BACA GÓMEZ]]></surname>
<given-names><![CDATA[C. R.]]></given-names>
</name>
<name>
<surname><![CDATA[MARTÍNEZ JIMÉNEZ]]></surname>
<given-names><![CDATA[B. L.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Modelado Borroso de un Reactor Continuo de tanque con Agitador con Reacción Exotérmica]]></article-title>
<source><![CDATA[]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B19">
<label>19</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[RODRÍGUEZ BORROTO]]></surname>
<given-names><![CDATA[M. A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Control Predictivo No Lineal de un Reactor con Restricciones]]></article-title>
<source><![CDATA[Memorias del XI Cong. Latinoamericano de Control Aut. Informática-2004]]></source>
<year>Mayo</year>
<month>, </month>
<day>20</day>
<publisher-loc><![CDATA[Habana ]]></publisher-loc>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>