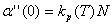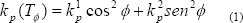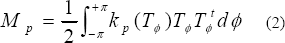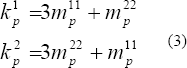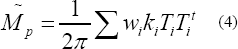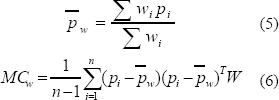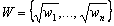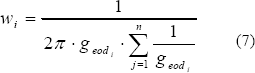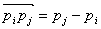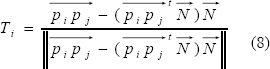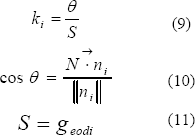
<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0012-7353</journal-id>
<journal-title><![CDATA[DYNA]]></journal-title>
<abbrev-journal-title><![CDATA[Dyna rev.fac.nac.minas]]></abbrev-journal-title>
<issn>0012-7353</issn>
<publisher>
<publisher-name><![CDATA[Universidad Nacional de Colombia]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0012-73532007000300035</article-id>
<title-group>
<article-title xml:lang="es"><![CDATA[ESTIMACIÓN DE CURVATURAS Y DIRECCIONES PRINCIPALES EN NUBE DE PUNTOS NO ORGANIZADOS]]></article-title>
<article-title xml:lang="en"><![CDATA[ESTIMATION OF CURVATURES AND PRINCIPALS DIRECTIONS IN UNORGANIZED POINTS CLOUD]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[LEAL NARVÁEZ]]></surname>
<given-names><![CDATA[ESMEIDE A]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[BRANCH]]></surname>
<given-names><![CDATA[JOHN WILLIAM]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[ORTEGA LOBO]]></surname>
<given-names><![CDATA[OSCAR]]></given-names>
</name>
<xref ref-type="aff" rid="A03"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad de Antioquia Departamento de Ingeniería de Sistemas ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<aff id="A02">
<institution><![CDATA[,Universidad Nacional de Colombia, Sede Medellín Escuela de Sistemas ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<aff id="A03">
<institution><![CDATA[,Universidad de Antioquia Departamento de Ingeniería de Sistemas ]]></institution>
<addr-line><![CDATA[ ]]></addr-line>
</aff>
<pub-date pub-type="pub">
<day>00</day>
<month>11</month>
<year>2007</year>
</pub-date>
<pub-date pub-type="epub">
<day>00</day>
<month>11</month>
<year>2007</year>
</pub-date>
<volume>74</volume>
<numero>153</numero>
<fpage>351</fpage>
<lpage>362</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_arttext&amp;pid=S0012-73532007000300035&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_abstract&amp;pid=S0012-73532007000300035&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_pdf&amp;pid=S0012-73532007000300035&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="es"><p><![CDATA[La estimación de las curvaturas y direcciones principales son de suma importancia en diferentes áreas como: la visión por computador, el reconocimiento de patrones, la reconstrucción de objetos 3D, entre otros. Las curvaturas y direcciones son propiedades que deben ser estimadas en forma discreta, debido a que las primitivas de renderizado son puntos sin ninguna conexión u orientación. En este artículo, se presenta un método para estimar las curvaturas y direcciones principales en nubes de puntos no organizados, los cuales han sido muestreados a partir de una superficie 3D. El método propuesto no requiere estimar estructuras intermedias globales como lo son las mallas triangulares, ni aproximaciones locales como regresiones de orden superior; solo es necesaria la estimación de un vecindario geodésico local alrededor de cada punto de la nube. Se presentan validaciones numéricas y gráficas las cuales muestran la eficacia del método.]]></p></abstract>
<abstract abstract-type="short" xml:lang="en"><p><![CDATA[The computation of principal curvatures and directions is important in different fields like computer vision, pattern recognition and 3D object reconstruction. Curvatures and directions are properties that must be estimated in discrete form, since the rendering primitives are data points that have neither interconnection nor orientation. This paper present a method to estimate principal curvatures and directions from an unorganized-points cloud sampled from 3D surfaces. The proposed method does not require estimation of intermediates global structures like triangular mesh or local approximation. Instead, the method estimates the local geodesic neighborhood around each point in the cloud. Numerical and graphical validations are presented, showing the efficacy of the method.]]></p></abstract>
<kwd-group>
<kwd lng="es"><![CDATA[Estimación de curvaturas y direcciones principales]]></kwd>
<kwd lng="es"><![CDATA[Estimación de Normales]]></kwd>
<kwd lng="es"><![CDATA[Ruido]]></kwd>
<kwd lng="es"><![CDATA[vecindario geodésico]]></kwd>
<kwd lng="es"><![CDATA[PCA]]></kwd>
<kwd lng="en"><![CDATA[Principal curvatures and directions estimation]]></kwd>
<kwd lng="en"><![CDATA[Normal estimation]]></kwd>
<kwd lng="en"><![CDATA[noise]]></kwd>
<kwd lng="en"><![CDATA[geodesic neighborhood]]></kwd>
<kwd lng="en"><![CDATA[PCA]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[ <p align="center"><font size="4" face="Verdana, Arial, Helvetica, sans-serif"><b>ESTIMACI&Oacute;N DE CURVATURAS Y DIRECCIONES PRINCIPALES EN NUBE DE PUNTOS NO ORGANIZADOS</b></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>ESTIMATION  OF CURVATURES AND PRINCIPALS DIRECTIONS IN UNORGANIZED POINTS CLOUD </b></font></p>     <p>&nbsp;</p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>ESMEIDE     A LEAL NARV&Aacute;EZ</b>    <br>   <i>Departamento de Ingeniería  de Sistemas, Universidad de Antioquia, Medellín, <a href="mailto:eleal@udea.edu.co">eleal@udea.edu.co</a> </i></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>JOHN WILLIAM BRANCH</b>    <br>   <i>Escuela de Sistemas, Universidad  Nacional de Colombia, Sede Medellín, <a href="mailto:jwbranch@unalmed.edu.co">jwbranch@unalmed.edu.co</a> </i></font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>OSCAR ORTEGA LOBO</b>    <br>   <i>Departamento de Ingeniería  de Sistemas, Universidad de Antioquia, Medellín, <a href="mailto:oortega@udea.edu.co">oortega@udea.edu.co</a></i></font></p>     <p align="center">&nbsp;</p>     ]]></body>
<body><![CDATA[<p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>Recibido     para revisar noviembre 29 de 2006, aceptado febrero 12 de 2007, versión final  abril 19 de 2007</b></font></p>     <p>&nbsp;</p> <hr>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>Resumen: </i></b>La     estimación de las  curvaturas y direcciones principales son de suma importancia en diferentes áreas  como: la visión por computador, el reconocimiento de patrones, la reconstrucción  de objetos 3D, entre otros. Las curvaturas y direcciones son propiedades que  deben ser estimadas en forma discreta, debido a que las primitivas de renderizado  son puntos sin ninguna conexión u orientación. En este artículo, se presenta  un método para estimar las curvaturas y direcciones principales en nubes de  puntos no organizados, los cuales han sido muestreados a partir de una superficie  3D. El método propuesto no requiere estimar estructuras intermedias globales  como lo son las mallas triangulares, ni aproximaciones locales como regresiones  de orden superior; solo es necesaria la estimación de un vecindario geodésico  local alrededor de cada punto de la nube. Se presentan validaciones numéricas  y gráficas las cuales muestran la eficacia del método.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>PALABRAS CLAVE:</i> </b>Estimación de  curvaturas y direcciones principales, Estimación de Normales, Ruido, vecindario  geodésico, PCA. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>Abstract: </i></b>The computation of  principal curvatures and directions is important in different fields like computer  vision, pattern recognition and 3D object reconstruction. Curvatures and directions  are properties that must be estimated in discrete form, since the rendering  primitives are data points that have neither interconnection nor orientation.  This paper present a method to estimate principal curvatures and directions  from an unorganized-points cloud sampled from 3D surfaces. The proposed method  does not require estimation of intermediates global structures like triangular  mesh or local approximation. Instead, the method estimates the local geodesic  neighborhood around each point in the cloud. Numerical and graphical validations  are presented, showing the efficacy of the method. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><i>KEYWORDS: </i></b>Principal curvatures and directions estimation, Normal estimation,  noise, geodesic neighborhood, PCA.</font></p>   <hr>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>1. INTRODUCCIÓN </b></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La curvatura es     una medida invariante de una superficie, que indica qué tanto esta curvada. Se  dice que son invariantes ya que permanecen constantes ante traslaciones y rotaciones.  Esta medida la cual tiene sus orígenes en la geometría diferencial ha sido  retomada y utilizada por comunidades como la de visión por computador, la reconstrucción  de objetos 3D, la computación gráfica, el reconocimiento de patrones entre  otras [16][17][6]. En la visión por computador y la reconstrucción de objetos  3D, son muchas las áreas y problemas vinculados a ellas en los cuales la estimación  y utilización de la curvatura, se han convertido en una etapa fundamental en  la búsqueda de soluciones como lo son: el registro, la integración, la simplificación  de puntos y la segmentación [16] [10]. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En la reconstrucción y el reconocimiento  de objetos 3D, la estimación de la curvatura ha llegado a ser de gran importancia,  y aún más en tiempos recientes, con el incremento y desarrollo de modernos  dispositivos de rango, estos realizan un detallado escaneo de objetos complejos,  produciendo nubes de puntos no organizados, los cuales son una representación  discreta del objeto en cuestión. Se dice que son no organizados, debido a que  no se posee información adicional como topología, orientación o un punto de  referencia; solo se conocen las coordenadas espaciales de los puntos. Es aquí donde  la estimación de propiedades diferenciales entra a jugar un rol importante:  se requiere la estimación de propiedades inherentes a la superficie como lo  son las normales, los planos tangentes, las curvaturas y direcciones principales  de forma discreta y con la mayor precisión posible; estas propiedades son usadas  para poder inferir aspectos relacionados como la geometría y la topología de  la superficie, así como su comportamiento y variación local de un punto a otro. </font></p>     ]]></body>
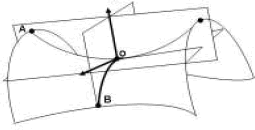
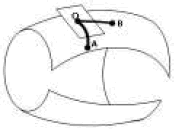
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Como no se tiene     una superficie continua, suave por pedazos, y solo se poseen puntos sin conexión, desde el punto de  vista matemático, puntos individuales no ofrecen información acerca de dichas  propiedades, es por ello que se hace necesario el estimar o llegar a una aproximación  continua de superficie a partir de los puntos y así poder obtener una representación  adecuada de ésta. En los últimos años, se ha realizado un gran esfuerzo en  el desarrollo de algoritmos que estiman la curvatura y otras propiedades diferenciales  a partir de nubes de puntos pero son pocos los que usan directamente la nube  para extraer dichas propiedades. La mayoría de estos algoritmos realizar una  etapa intermedia para obtener una aproximación de la topología de la superficie,  a través de representaciones globales como lo son las mallas triangulares,  o representaciones locales extremadamente costosas como lo son regresiones  de orden superior. El problema de la estimación de las propiedades diferenciales  en forma discreta, en cada una de las comunidades en las cuales se utilizan,  tienen un punto en común; todas ellas parten de la estimación o cálculo de  vecindarios alrededor de cada uno de los puntos muestreados que conforman la  nube, para de esta manera obtener una aproximación local de la superficie a  través de dicho vecindario. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En este artículo se propone un método  simple y fácil de implementar para la estimación de las curvaturas y direcciones  principales, el cual es robusto al ruido y valores atípicos (outliers). El  método propuesto no necesita la construcción de representaciones globales  como las mallas triangulares, o locales como regresiones cuadráticas o de orden  mayor; solo es necesario la construcción de un vecindario geodésico local a  cada punto, el cual se adecua a la topología de la superficie subyacente en  cuestión. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Este artículo está organizado  de la siguiente manera: en la sección 2, se hace una breve introducción a los  conceptos matemáticos de curvaturas y direcciones principales. En la sección  3, se presentan los trabajos previos encontrados en la literatura. En la sección  4, se describe el método propuesto de estimación de las curvaturas y direcciones  principales. En la sección 5, se presentan el análisis y los resultados. En  la sección 6, se dan las conclusiones y trabajo futuro. </font></p>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>2. CURVATURAS Y DIRECCIONES PRINCIPALES </b></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La geometría diferencial estudia las variaciones  y la descripción local de la forma de una superficie suave. Intuitivamente,  se puede pensar en una superficie como un conjunto de puntos en el espacio,  los cuales se asemejan a una porción de un plano en el vecindario de cada  uno de sus puntos (<a href="#fig01">Figura 1</a>). Para cuantificar las variaciones de la superficie  alrededor de un punto, se utiliza la métrica de las curvaturas direccionales;  lo que en realidad mide esta métrica de segundo orden, es que tan rápido la  superficie se separa del plano tangente en un punto a lo largo de cualquier  dirección. Esto quiere decir que la superficie puede separarse de  su plano tangente con distinta rapidez. Así, la superficie de la <a href="#fig01">Figura  1</a>,  se separa del plano más rápidamente en la dirección <b><i>OA</i></b> que en  la dirección <b><i>OB</i></b>. </font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig01"></a><img src="/img/revistas/dyna/v74n153/a35fig01.gif">    <br>   Figura 1.</b> Variaciones  de la superficie en diferentes direcciones del plano tangente a la superficie  en <b>O</b>. [1]    <br>  <b>Figure 1.</b> Surface variations  in different directions of the tangent plane on the surface at <b>O</b>. [1].</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En la <a href="#fig02">figura       2</a>. El punto p se encuentra  en una superficie suave <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> y se especifica  la orientación de <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> en p con  un vector normal unitario N. Se define<sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub>como una  variedad (manifold) embebida en<img src="/img/revistas/dyna/v74n153/a35eq010.gif">. Ahora intersectemos  la superficie S con un plano <sub><img src="/img/revistas/dyna/v74n153/a35eq002.gif"></sub>que contiene  a p y a N, la intersección de <sub><img src="/img/revistas/dyna/v74n153/a35eq002.gif"></sub>con <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> forma una  curva <sub><img src="/img/revistas/dyna/v74n153/a35eq014.gif"></sub> en <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub>, la cual  recibe el nombre de sección normal. Esta parametrización se escogió de tal  forma que <sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub> es un vector  tangente unitario en p. Con esta construcción se tiene ahora una curva paramerizada  en <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> y de esta  manera se puede encontrar la curvatura de la curva o sección normal [8] [18]. </font></p>     ]]></body>
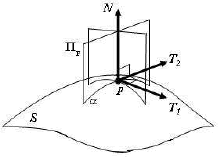
<body><![CDATA[<p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig02"></a><img src="/img/revistas/dyna/v74n153/a35fig02.gif">    <br>   Figura       2.</b> Curvatura normal en la superficie <i>S</i> en el punto <i>p</i>.       El plano<sub><img src="/img/revistas/dyna/v74n153/a35eq002.gif"></sub>, contiene       el vector normal <i>N</i> y el vector tangente unitario<sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub>. Las direcciones       principales <i>T<sub>1</sub></i> y <i>T<sub>2</sub></i> forman una base       ortonormal para un conjunto infinito de curvaturas normales en <i>p </i>[18].    <br>  <b>Figure 2.</b> Normal curvature on the surface S at point <i>p</i>. The plane <sub><img src="/img/revistas/dyna/v74n153/a35eq002.gif"></sub> contains  the normal vector <i>N</i> and the unitary tangent vector<sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub>. The principal  directions <i>T<sub>1</sub></i> and <i>T<sub>2</sub></i> form an orthonormal base for an infinite set of normal curvatures at <i>p</i> [18].</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La curvatura de     una sección normal está afectada  por un signo, el cual es positivo si la sección es cóncava en la dirección  de la normal, y negativo si es cóncava en el sentido opuesto. Así, en una superficie  que tenga la forma de una silla de montar (<a href="#fig03">Figura 3</a>), donde la flecha indica  el sentido de la normal a la superficie, la curvatura de la sección <b><i>OA</i></b> es  positiva, mientras que la de la sección <b><i>OB</i></b> es negativa [1]. </font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig03"></a><img src="/img/revistas/dyna/v74n153/a35fig03.gif">    <br>   Figura 3.</b> Curvatura     de una superficie. El signo de las secciones normales depende de la orientación     de la normal en el punto <b>O</b>. La sección <b><i>OA</i></b> es positiva     y la sección <b><i>OB</i></b> es  negativa [1].    <br>  <b>Figure 3.</b> Curvature of the  surface. The sign of the normal sections depends on the direction of the normal  in the point <b>O.</b> The section <b>OA</b> is positive and the section<b>OB</b> is  negative [1].</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Se define la curvatura normal <sub><img src="/img/revistas/dyna/v74n153/a35eq019.gif"></sub> de <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> en <sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>en dirección  de <sub><img src="/img/revistas/dyna/v74n153/a35eq024.gif"></sub> como<sub><img src="/img/revistas/dyna/v74n153/a35eq026.gif"></sub>. La curvatura  normal es para una única sección normal en <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> que pasa  a través de<sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La curvatura <sub><img src="/img/revistas/dyna/v74n153/a35eq019.gif"></sub> no especifica  la curvatura de la superficie <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> en<sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>. Para la  curvatura de una superficie, se necesita de un concepto más elaborado, ya  que <sub><img src="/img/revistas/dyna/v74n153/a35eq002.gif"></sub>no es el único  plano que puede contener a <sub><img src="/img/revistas/dyna/v74n153/a35eq029.gif"></sub> y a <sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>al mismo  tiempo.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Si se rota el plano <sub><img src="/img/revistas/dyna/v74n153/a35eq002.gif"></sub>alrededor  de<sub><img src="/img/revistas/dyna/v74n153/a35eq029.gif"></sub>, se forma  una nueva sección normal en <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub>con su propia  curvatura normal (<a href="#fig02">Figura 2</a>). Se puede observar que realmente existe un número  infinito de planos que cortan la superficie formando secciones normales alrededor  de <sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>en todas  direcciones. Afortunadamente, en este punto entra el concepto de las curvaturas  a una superficie, el cual viene dada por el teorema de Euler. Intuitivamente  se describe así, para un conjunto infinito de secciones normales, se puede  construir una base ortonormal <sub><img src="/img/revistas/dyna/v74n153/a35eq032.gif"></sub>, que completamente  especifica el conjunto. Se escoge esta base ya que el vector unitario <sub><img src="/img/revistas/dyna/v74n153/a35eq034.gif"></sub> es tangente  a la superficie y <sub><img src="/img/revistas/dyna/v74n153/a35eq032.gif"> </sub>son vectores  ortonormales asociados con las curvaturas normales máxima y mínima de la superficie  en <i>p</i>, esto es, son las direcciones principales de la superficie <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> en <i>p.</i>  Se  puede demostrar que en cada punto de una superficie hay dos direcciones particulares  las cuales son <sub><img src="/img/revistas/dyna/v74n153/a35eq032.gif"> </sub>tales que:</font></p> <ol>       ]]></body>
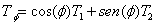
<body><![CDATA[<li><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> Son mutuamente perpendiculares.</font></li>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> Las curvaturas <sub><img src="/img/revistas/dyna/v74n153/a35eq036.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq038.gif"></sub> asociadas     a las secciones normales en estas direcciones son el valor menor y mayor     de las curvaturas de todas las secciones normales.</font></li>       <li><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> La relación entre las curvaturas y las     direcciones perpendiculares, esta dada por la ecuación (1).</font></li>     </ol>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq01.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq040.gif"></sub>es el ángulo  formado por el plano de la sección normal con uno de los vectores <sub><img src="/img/revistas/dyna/v74n153/a35eq024.gif"></sub> que se  encuentran en el plano tangente.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">A las direcciones <sub><img src="/img/revistas/dyna/v74n153/a35eq032.gif"></sub>se les llama  direcciones principales y a las curvaturas <sub><img src="/img/revistas/dyna/v74n153/a35eq043.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq045.gif"></sub> se les  llama curvaturas principales de la superficie <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> en el punto<sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El teorema anterior  muestra que, a pesar de que existen una gran diversidad de superficies, la  forma de  éstas en el entorno de cada punto, solo puede ser una entre 8 tipos de superficies  completamente definidos para mayor detalle ver [8] [1] [7]. Para la identificación  de estos 8 tipos de superficies, se hace necesario de la combinación de las  curvaturas principales, lo que da como resultado, dos definiciones comunes  de curvatura en una superficie. La primera y quizás la más común es la curvatura  Gaussiana, esta es el producto de las curvaturas principales<sub><img src="/img/revistas/dyna/v74n153/a35eq047.gif"></sub>. La segunda  es la curvatura Media, esta es el promedio de las curvaturas principales <sub><img src="/img/revistas/dyna/v74n153/a35eq049.gif"></sub>. Aunque  ninguno de los dos tipos de curvaturas Gaussiana o Media especifican la orientación  de la curva ellas son definiciones comúnmente usadas en la literatura de estimación.  En la <a href="#fig04">Figura 4</a>. Se ilustra como la combinación de las curvaturas Gaussiana  y Media, pueden identificar ocho formas fundamentales o tipos de superficies. </font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig04"></a><img src="/img/revistas/dyna/v74n153/a35fig04.gif">    <br>   Figura 4.</b> Tipos  de superficie según el valor de K y H. [7]    ]]></body>
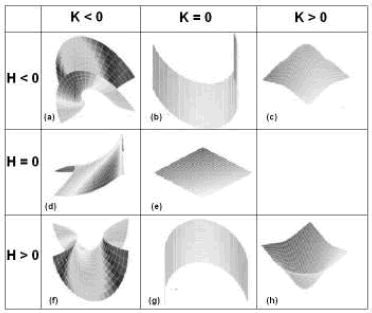
<body><![CDATA[<br>  <b>Figure 4. </b>Types  of surface according to the value of K and H. [7]</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Ocho formas fundamentales     (a) Hiperbólica Silla  Valle, (b) Parabólica cóncava hacia arriba, (c) Elíptica cóncava hacia abajo,  (d) Hiperbólica mínima, (e) Plana, (f) Hiperbólica Silla arista, (g) Parabólica  cóncava hacia arriba, (h) Elíptica cóncava hacia arriba.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>2.1 Formulación       discreta de la Curvatura    <br> </b>En su trabajo, Taubin [21],   plantea una definición  de curvatura, la cual es dada por una fórmula integral (2). Este trabajo muestra  que para un punto <sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>en una superficie <i>S</i> suave,  se define la matriz simétrica </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq02.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq051.gif"></sub>, denota  la transpuesta, y <sub><img src="/img/revistas/dyna/v74n153/a35eq034.gif"></sub> es un vector  unitario tangente a la superficie. La matriz <sub><img src="/img/revistas/dyna/v74n153/a35eq053.gif"></sub> posee un  vector propio <sub><img src="/img/revistas/dyna/v74n153/a35eq055.gif"></sub>, el cual  es el vector normal <b><i>N</i></b>, y tiene asociado un valor propio 0, los  otros dos vectores propios <sub><img src="/img/revistas/dyna/v74n153/a35eq057.gif"></sub>, equivalen  a las direcciones principales <sub><img src="/img/revistas/dyna/v74n153/a35eq032.gif"></sub> (los cuales  son ortonormales), y sus valores propios están relacionados por la combinación  lineal con las curvaturas principales por medio de la ecuación (3).</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq03.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq059.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq061.gif"></sub> son los  valores propios de <sub><img src="/img/revistas/dyna/v74n153/a35eq053.gif"></sub>asociados  con <sub><img src="/img/revistas/dyna/v74n153/a35eq032.gif"></sub>, respectivamente.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Taubin da una     versión discreta de la ecuación (2),  la cual se muestra a continuación</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq04.gif"></font></p>     ]]></body>
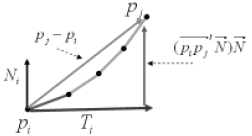
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La ecuación anterior  expresa una suma ponderada sobre el vecindario de un punto<sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para un conjunto finito de direcciones, se define <sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub> como un  vector tangente normalizado, y es la proyección del vector <sub><img src="/img/revistas/dyna/v74n153/a35eq064.gif"></sub> en el plano  tangente a la superficie en<sub><img src="/img/revistas/dyna/v74n153/a35eq022.gif"></sub> (<a href="#fig05">Figura  5</a>); el peso <sub><img src="/img/revistas/dyna/v74n153/a35eq066.gif"></sub> es el paso  de integración discreto, el cual tiene la siguiente restricción <sub><img src="/img/revistas/dyna/v74n153/a35eq068.gif"></sub>. Esta restricción  es necesaria, ya que mantiene la invarianza de traslación entre los pesos asignados  a las longitudes entre el punto central, y sus vecinos. El algoritmo de Taubin,  calcula <sub><img src="/img/revistas/dyna/v74n153/a35eq070.gif"></sub>para cada  vértice en la malla, y descompone la matriz con una transformación de Householder  y una rotación de Givens. Los vectores propios de la matriz <sub><img src="/img/revistas/dyna/v74n153/a35eq070.gif"></sub>dejan las  direcciones principales, y la combinación de los valores propios a través de  la ecuación (3), deja las curvaturas principales. Ahora cabe preguntarse, como  se hallan los términos <sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq072.gif"></sub>, Taubin  recurre a la utilización de una serie truncada de Laurent, para encontrarlos.  Pero como el mismo apunta en su trabajo, esta no es robusta al ruido, y hay  que hacer un preprocesamiento para poder eliminar o atenuar el ruido.</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig05"></a><img src="/img/revistas/dyna/v74n153/a35fig05.gif">    <br>   Figura 5.</b> Relación     entre el vecindario y los vectores normal y tangente.    <br>     <b>Figure 5.</b> Relation between the neighborhood and the normal and tangent vectors.</font></p>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>3. TRABAJOS PREVIOS</b></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En muchos algoritmos     relacionados con el procesamiento de superficies a partir de nubes de puntos,     la estimación de la curvatura en  cada uno de los puntos que conforman dicha superficie se ha convertido en un  paso fundamental. Como es el caso de algoritmos de reconocimiento, de segmentación,  de registro, entre otros, todos ellos necesitan de una aproximación a la curvatura  que garantice que los errores en dicha estimación sean mínimos. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Existen diferentes     aproximaciones al problema de la estimación de la curvatura en puntos muestreados; entre cuales se encuentran  las basadas en geometría computacional (mallas triangulares, triangulación  de Delaunay/Voronoi) y las basadas en aproximaciones numéricas (polinomios  de regresión, regresiones cuadráticas y regresiones lineales). </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Un primer paso     de los métodos de estimación de  curvaturas basados en geometría computacional es la obtención de una aproximación  a la topología de la superficie, más específicamente lo que se busca es una  relación de interconectividad entre los puntos que brinde un estimativo global  de la superficie, esta interconectividad, se realiza por medio de una malla  triangular de la superficie o por triangulación de Delaunay/ Voronoi. </font></p>     ]]></body>
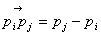
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En los métodos basados en mallas la estimación  de la curvatura en un vértice <sub><img src="/img/revistas/dyna/v74n153/a35eq074.gif"></sub>, se realiza  partiendo de la discretización de alguna de las definiciones de curvatura encontrada  en la literatura de geometría diferencial [8], básicamente toman los triángulos  adyacentes a un vértice, y a continuación aplican la definición discreta de  curvatura, en esta dirección se encuentran los trabajos de [21][4] [12] [23][17][19].</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El método de Taubin [21] es muy interesante (en  este se apoyará el método propuesto en este articulo), este toma un vecindario  de triángulos adyacentes a un vértice <sub><img src="/img/revistas/dyna/v74n153/a35eq074.gif"></sub>, luego  proyecta a un plano tangente a <sub><img src="/img/revistas/dyna/v74n153/a35eq074.gif"></sub> los vectores  que van de <sub><img src="/img/revistas/dyna/v74n153/a35eq074.gif"></sub> a cada  uno de los puntos extremos de las aristas de los triángulos adyacentes a <sub><img src="/img/revistas/dyna/v74n153/a35eq074.gif"></sub> y a continuación  estima los tensores de curvatura a partir de los valores y vectores propios  de una matriz 3x3, definida por medio de una fórmula integral, obteniendo de  esta manera las curvaturas y direcciones principales. La fortaleza de este  método es su simplicidad y elegancia, su complejidad es lineal tanto en tiempo  como en espacio de memoria. Page [18] retoma el trabajo de Taubin y extiende  el concepto a un vecindario geodésico de triángulos. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Masuda [17] por     su parte, encuentra las curvaturas y direcciones principales a cualquier     tipo de representación de superficie  (triangular, cuadrática, polinómica), partiendo de un paso previo el cual llama “Distance  Field Orientation”. En este trabajo se forma una matriz a partir del “Distance  Field”  y después se realiza un PCA sobre dicha matriz encontrando las curvaturas  y direcciones principales de la superficie, en cualquiera de las anteriores  representaciones.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El problema de     estos métodos es que no son robustos  al ruido, ya que utilizan las mallas o una regresión, lo cuales son sensibles  al ruido y a valores atípicos o outliers. El trabajo de Page [18] soluciona  en cierta medida esta falencia, pero no así la sensibilidad a outliers.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El enfoque basado     en aproximaciones numéricas,  parte de la malla triangular o de los puntos muestreados de la superficie,  y realizan a continuación un ajuste cuadrático, sobre las representaciones,  en esta dirección se encuentran los trabajos de [22] [9] [3] [7]. Lo que hacen  estos métodos es tomar un vecindario a un punto o vértice, y a continuación  realizan una regresión cuadrática sobre dicho vecindario ajustando una de las  formas cuadráticas fundamentales. Una vez obtenida la ecuación de la superficie  por medio de la regresión, el siguiente paso es derivar numéricamente y aplicar  una de las definiciones de curvatura.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El problema de     estos métodos es que no son robustos  a los valores atípicos, lo cual los hace sensibles al ruido, también poseen  un alto costo computacional, ya que además de la regresión tienen que realizar  derivaciones numéricas hasta de segundo orden, esto se hace para cada punto  o vértice que conforma la superficie.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Tang y Medioni     [20], presentan en su trabajo un dirección diferente a los anteriores, ellos realizan la estimación del signo  de la curvatura y las direcciones principales sobre los puntos muestreados,  ajustando una curva de longitud mínima entre el punto central y los puntos  de su vecindario, este método tiene la ventaja de ser robusto al ruido, pero  una de sus desventajas es que su definición de curvatura es incompleta, ya  que no encuentra las curvaturas principales, y sólo se limita a su signo y  direcciones principales. Otro inconveniente que tiene es la utilización de  una función de tipo Gaussiana esta depende de parámetros los cuales controlan  la curvatura, la longitud de la curva y el nivel de proximidad entre los puntos.  Otro aspecto es que realiza pruebas para saber si la superficie es plana, hiperbólica  o elíptica, para después inferir las direcciones y los signos de la curvatura;  cuando se podría realizar en un solo paso, infiriendo de ante mano la topología  local de la superficie con un grafo de vecinos más cercanos geodésico.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En general, las     propuestas anteriores plantean soluciones adecuadas al problema de la estimación de la curvatura, aunque  algunas requieren de un preprocesamiento de los datos para la eliminación del  ruido, aproximaciones de la superficie por medio de mallas triangulares o  regresiones cuadráticas. Deberían tenerse en cuenta soluciones que operen  única y exclusivamente sobre los puntos como en Tang y Medioni [20], pero con  una definición completa de curvatura (signos, curvaturas y direcciones principales),  además deben ser tolerantes al ruido y a los valores atípicos, así como no  depender de muchos parámetros ingresados por el usuario, también debería tomarse  en cuenta la topología local de la superficie utilizando vecindarios geodésicos.</font></p>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>4. MÉTODO PROPUESTO</b></font></p>     ]]></body>
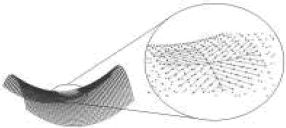
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b> 4.1 Análisis       de Componentes Principales (PCA)    <br> </b>A partir de un conjunto de puntos <sub><img src="/img/revistas/dyna/v74n153/a35eq076.gif"></sub> posiblemente  con ruido muestreados a partir de una superficie <sub><img src="/img/revistas/dyna/v74n153/a35eq077.gif"></sub>, el objetivo  es determinar las propiedades diferenciales como lo son las normales y las  curvaturas y direcciones principales. Como se dijo al inicio de la sección  2, la geometría diferencial emplea para el estudio de dichas propiedades un  plano tangente a la superficie en un punto dado de esta. Para aproximar dicho  plano utilizaremos una versión robusta del Análisis de Componentes Principales  PCA, la cual permite obtener un plano de ajuste local, lo más cercanamente  posible de la superficie a un vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq079.gif"></sub> de puntos,  alrededor de un punto <sub><img src="/img/revistas/dyna/v74n153/a35eq080.gif"></sub> dado. A  continuación se dará una corta descripción del método, para un mayor detalle  ver [14]. El PCA también proporciona un vector normal a dicho plano, el cual es un estimativo de la normal real a la superficie en el vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq079.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para estimar el plano tangente o de ajuste a la  superficie en un punto dado, conformamos un vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq082.gif"></sub> con los  k-vecinos más cercanos a un punto <sub><img src="/img/revistas/dyna/v74n153/a35eq084.gif"></sub> que conforma  la nube. Una vez obtenido el vecindario, conformamos una matriz de covarianza  pesada <sub><img src="/img/revistas/dyna/v74n153/a35eq086.gif"></sub>de <sub><img src="/img/revistas/dyna/v74n153/a35eq079.gif"></sub> (por medio  de las formulas 5 y 6). </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq0506.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq089.gif"></sub>, son pesos  asociados a cada punto <sub><img src="/img/revistas/dyna/v74n153/a35eq091.gif"></sub> del vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq093.gif"></sub>. Se puede  observar que <sub><img src="/img/revistas/dyna/v74n153/a35eq086.gif"></sub> es una  matriz de 3x3 simétrica, semi-positiva definida. La descomposición de <sub><img src="/img/revistas/dyna/v74n153/a35eq086.gif"></sub> en sus  valores y vectores propios producen los componentes principales, los vectores  propios se designan por <sub><img src="/img/revistas/dyna/v74n153/a35eq095.gif"></sub> y los tres  valores propios reales asociados a estos se designan por <sub><img src="/img/revistas/dyna/v74n153/a35eq097.gif"></sub>. Los valores  propios miden la variación de los puntos en el vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq093.gif"></sub>, a lo largo  de las direcciones de sus correspondientes vectores propios. Los vectores ortogonales <sub><img src="/img/revistas/dyna/v74n153/a35eq057.gif"></sub> definen  las direcciones de mayor y menor variación de los puntos y expanden el plano  de ajuste al vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq093.gif"></sub>. El vector  propio <sub><img src="/img/revistas/dyna/v74n153/a35eq099.gif"></sub> aproxima  el vector normal en <sub><img src="/img/revistas/dyna/v74n153/a35eq101.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En el área visión por computador  y reconstrucción tridimensional, existen objetos que no poseen superficies  completamente suaves, dichos objetos tienen discontinuidades, esto es: esquinas, bordes  etc. Es por ello que en estas discontinuidades, no es posible calcular planos  tangentes, y mucho menos vectores normales a la superficie en los puntos que  están en dichas discontinuidades, debido a lo anterior hay que realizar un  paso previo, el cual es la identificación de dichos puntos para evitar el cálculo  de las propiedades diferenciales. Para ello se remite al lector a las siguientes  fuentes [15] [11] [2], debido a que el espacio es limitado para la descripción  de este proceso.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>4.2 Estimación del Vecindario Geodésico       Local    <br> </b>Como se mencionó en la sección 3, los métodos de  estimación de curvatura deberían operar sobre los puntos, sin realizar un enmallado  previo de la superficie, o una regresión local de orden superior, esto con  el fin de evitar pasos intermedios innecesarios, ya que si nuestros datos son única  y exclusivamente puntos, deberíamos utilizarlos para extraer la mayor cantidad  de información de ellos hasta donde nos sea posible; sin necesidad de recurrir  a dichas representaciones. Es por ello que se hace necesario buscar una representación  que brinde una interconexión topológica entre los puntos muestreados, sin necesidad de utilizar estructuras globales o locales muy complejas.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La solución planteada en este apartado es la construcción  de un vecindario geodésico local representado por un grafo de distancias mínimas,  el cual brinda la interconexión necesaria para estimar las curvaturas y direcciones  principales a cada punto de la superficie. Se escoge geodésico (curva de mínima  longitud entre dos puntos), ya que este nos brinda una mejor descripción topológica  de la superficie alrededor de un punto, siguiendo la forma de esta.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para construir     el grafo, se parte de la obtención de un vecindario <sub><img src="/img/revistas/dyna/v74n153/a35eq082.gif"></sub> local alrededor  de un determinado punto; la distancia geodésica entre el punto central y cualquiera  del vecindario, será aproximada por la ruta o camino mínimo entre los puntos.  Esta ruta puede ser calculada por el algoritmo de Dijkstra [5]. Sin embargo  este es ineficiente para aproximar la distancia geodésica entre todo el conjunto <sub><img src="/img/revistas/dyna/v74n153/a35eq076.gif"></sub> de puntos,  ya que el algoritmo sólo asegura la ruta mínima entre dos puntos cualesquiera,  más no así la distancia geodésica, pero como estamos operando localmente, esta  falencia es mitigada, ya que la distancia más corta, puede ser utilizada para  estimar la geodésica, con una aproximación aceptable (<a href="#fig06">Figura  6</a>).</font></p>     ]]></body>
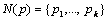
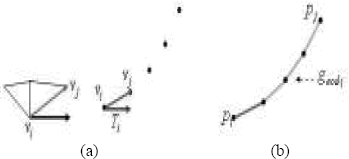
<body><![CDATA[<p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig06"></a><img src="/img/revistas/dyna/v74n153/a35fig06.gif">    <br>   Figura 6.</b> Estimación del vecindario  Geodésico local, representado como un grafo.    <br>  <b>Figure 6.</b> Estimation of the  local Geodesic neighborhood represented like a graph.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>4.3 Estimación  de las Curvaturas y Direcciones Principales    <br> </b>En esta sección, se presenta el método para la  estimación de curvaturas y direcciones principales a partir de puntos muestreados.  Este método extiende las ideas de Taubin [21], el cual presenta un método de  estimación de curvaturas sobre mallas triangulares; la diferencia radica en  que el método propuesto en este artículo es robusto al ruido, a diferencia  del método de Taubin, y no se limita a utilizar un vecindario adyacente (<a href="#fig07">Figura  7a</a>), al punto (vértice en Taubin), sino que extiende la definición a un vecindario  geodésico local expresado por un grafo (<a href="#fig07">Figura 7b</a>), el cual fue descrito en  la sección anterior. Apoyándonos en la aproximación de la normal y el plano  de ajuste de la sección 4.1, vamos a estimar las curvaturas y direcciones principales  a cada uno de los puntos de la superficie. </font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig07"></a><img src="/img/revistas/dyna/v74n153/a35fig07.gif">    <br>   Figura 7.</b> Comparación entre  el vecindario de Taubin y el propuesto (a) Vecindario adyacente al vértice <sub><img src="/img/revistas/dyna/v74n153/a35eq104.gif"></sub> (polígonos)  (b) Vecindario geodésico local (Grafo).</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b>Figure 7.</b> Comparison between  the neighborhood of Taubin and the proposed one (a) adjacent neighborhood to  the vertex (polygons) (b) local geodesic neighborhood (Graph).</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Como un primer     paso, se usa el vecindario geodésico <sub><img src="/img/revistas/dyna/v74n153/a35eq106.gif"></sub> al rededor  de un punto <sub><img src="/img/revistas/dyna/v74n153/a35eq091.gif"></sub>, luego  en cada punto devecindario se estiman las direcciones tangentes <sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub>, las curvaturas  normales <sub><img src="/img/revistas/dyna/v74n153/a35eq072.gif"></sub>, y los  pesos <sub><img src="/img/revistas/dyna/v74n153/a35eq066.gif"></sub>, para formar  la matriz <sub><img src="/img/revistas/dyna/v74n153/a35eq070.gif"></sub>. Esta matriz  se descompone con PCA, y sus correspondientes vectores propios son usados para  estimar las direcciones <sub><img src="/img/revistas/dyna/v74n153/a35eq113.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq115.gif"></sub>, sus valores  propios estiman las curvaturas principales <sub><img src="/img/revistas/dyna/v74n153/a35eq117.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq119.gif"></sub> en <sub><img src="/img/revistas/dyna/v74n153/a35eq091.gif"></sub>, por medio  de la transformación lineal dada por la ecuación (3). Ahora se mostrará como  se hallan los valores <sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub>, <sub><img src="/img/revistas/dyna/v74n153/a35eq072.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq066.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para calcular los <sub><img src="/img/revistas/dyna/v74n153/a35eq066.gif"></sub>, debemos  utilizar una función o ecuación que asigne mayor peso a los puntos más cercanos  y menos peso a los puntos más alejados, esto con el fin de no permitir mucha  influencia de los puntos que están distantes en un sentido geodésico del punto  central del vecindario. Esto puede hacerse asignando los pesos con una repartición  inversa (ecuación 7).</font></p>     ]]></body>
<body><![CDATA[<p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq07.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq126.gif"></sub>, es la  distancia geodésica entre <sub><img src="/img/revistas/dyna/v74n153/a35eq091.gif"></sub> y los puntos <sub><img src="/img/revistas/dyna/v74n153/a35eq128.gif"></sub>, de su  vecindario (<a href="#fig07">Figura 7b</a>). Como se mencionó los pesos deben cumplir la restricción <sub><img src="/img/revistas/dyna/v74n153/a35eq130.gif"></sub>.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Las direcciones tangentes <sub><img src="/img/revistas/dyna/v74n153/a35eq004.gif"></sub>, se hallan en  cada punto <sub><img src="/img/revistas/dyna/v74n153/a35eq091.gif"></sub>, proyectando  los vectores <sub><img src="/img/revistas/dyna/v74n153/a35eq133.gif"></sub>, en el  plano tangente a <sub><img src="/img/revistas/dyna/v74n153/a35eq091.gif"></sub>, y normalizando  el resultado (<a href="#fig05">Figura 5</a>), en la ecuación (8), se muestra lo anterior.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq08.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq135.gif"></sub>, es el  vector normal presentado en la sección 4.1. El involucrar la normal (la cual  fue estimada de manera robusta) en nuestra definición de curvatura, hace que  esta sea también robusta al ruido y a los valores atípicos.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">El último término     que nos queda es el concerniente a las curvaturas <sub><img src="/img/revistas/dyna/v74n153/a35eq072.gif"></sub>, para ello  se utiliza una de las definiciones de curvatura, la cual es dada en términos  de la longitud de arco <sub><img src="/img/revistas/dyna/v74n153/a35eq006.gif"></sub> entre dos  puntos <sub><img src="/img/revistas/dyna/v74n153/a35eq138.gif"></sub> y el ángulo <sub><img src="/img/revistas/dyna/v74n153/a35eq140.gif"></sub> que forman  los vectores tangentes o los normales a ellos [1]. Las siguientes ecuaciones  resumen lo anterior.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><img src="/img/revistas/dyna/v74n153/a35eq091011.gif"></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Donde <sub><img src="/img/revistas/dyna/v74n153/a35eq142.gif"></sub>, son cada  una de las normales de los <sub><img src="/img/revistas/dyna/v74n153/a35eq128.gif"></sub>, pertenecientes  a <sub><img src="/img/revistas/dyna/v74n153/a35eq106.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Ahora que todos     los términos     han sido encontradas, procedemos a armar la matriz <sub><img src="/img/revistas/dyna/v74n153/a35eq070.gif"></sub>, por medio  de la ecuación (4), realizando una descomposición por medio del PCA, obteniendo  las direcciones principales <sub><img src="/img/revistas/dyna/v74n153/a35eq113.gif"></sub>,<sub><img src="/img/revistas/dyna/v74n153/a35eq115.gif"></sub>, y por  medio de la transformación lineal dada por la ecuación (3), obtenemos las curvaturas  principales <sub><img src="/img/revistas/dyna/v74n153/a35eq117.gif"></sub> y <sub><img src="/img/revistas/dyna/v74n153/a35eq119.gif"></sub>. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">De esta manera     hemos alcanzado nuestra meta, de establecer las curvaturas a cada uno de     los puntos de una superficie a partir de datos muestreados, sin la necesidad     de recurrir a mallas triangulares, ni regresiones cuadráticas. Ahora se puede llegar a clasificar cada punto de  la superficie, dentro de las ocho formas fundamentales (<a href="#fig04">Figura  4</a>), para su  posterior utilización en algún problema de visión o reconstrucción 3D.</font></p>     ]]></body>
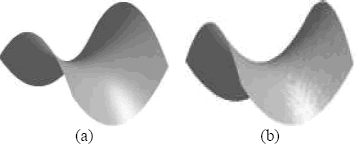
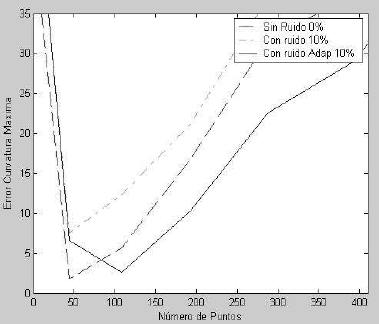
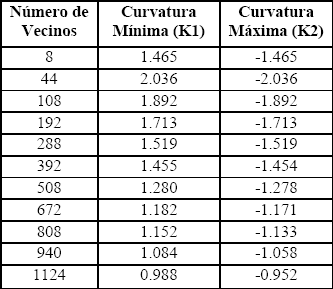
<body><![CDATA[<p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>5. AN&Aacute;LISIS Y RESULTADOS</b></font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Las pruebas se     realizaron en un PC con procesador AMD de 1.5 GHZ y 512MB de memoria RAM.     Los aplicativos de prueba se desarrollaron en Microsoft Visual C++ 6.0 y     MATLAB 6.5. En la evaluación de las curvaturas  principales, lo que interesa probar es la aproximación de las curvaturas con  respecto a las curvaturas reales, para ello se dispuso de una superficie analítica,  dado que en ella se conocen exactamente los valores y el signo de las curvaturas  principales. Se evaluará los signos de la curvatura, ya que con base en ellos,  se llega a la identificación los tipos fundamentales de superficies. La estimación  de los valores se hará por medio del análisis del tamaño del vecindario con  respecto al error de aproximación. La evaluación de los signos de las curvaturas  se realizará evaluando ante diferentes tamaños de vecindario y con ruido Gaussiano  del 10% de la separación entre los datos en una superficie analítica, para  verificar si se afectan los signos y por consiguiente la identificación inequívoca  de la superficie.</font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">Para la estimación de las curvaturas principales,  se realizó el siguiente experimento, se tomó la superficie dada por la ecuación <sub><img src="/img/revistas/dyna/v74n153/a35eq151.gif"></sub> en el intervalo  [-1.5 y 1.5]; la <a href="#fig08">Figura 8</a>, tiene curvaturas principales con valores de 2 y  -2. Se estimó la curvatura, agregándole ruido Gaussiano como se dijo anteriormente</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig08"></a><img src="/img/revistas/dyna/v74n153/a35fig08.gif">    <br>   Figura 8.</b> Punto     silla, estimación  de las curvaturas principales. (a) Superficie sin ruido, (b) superficie con  ruido Gaussiano del 10% del promedio de separación entre los puntos.    <br>  <b>Figure 8.</b> Saddle point, estimation  of the principal curvatures. (a) surface without noise, (b) surface with Gaussian  noise of 10% of the average of separation between the points.</font></p>     <p align="center">&nbsp;</p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En la <a href="#fig09">Figura       9</a>,     se puede apreciar como al utilizar el PCA robusto (línea azul), en presencia de ruido, mejora la estimación de  la curvatura, a diferencia del error producido sin la utilización de este (línea  verde). La línea roja es la estimación del vecindario sin ruido y sin PCA Robusto.</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig09"></a><img src="/img/revistas/dyna/v74n153/a35fig09.gif">    ]]></body>
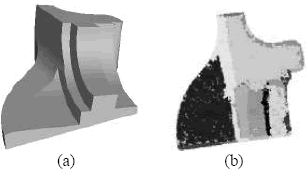
<body><![CDATA[<br>   Figura       9.</b> Gr&aacute;fica del error de la curvatura m&aacute;xima, en funci&oacute;n       del tama&ntilde;o del vecindario.    <br>  <b>Figure 9.</b> Plot of the error of the Maxima curvature based on the size  of the neighborhood. </font></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">La <a href="#tab01">tabla       1</a> muestra   como al ir aumentando el tamaño   del vecindario, la precisión en la estimación de las curvaturas principales   disminuye, pero se mantienen los signos de la curvatura, lo cual es de suma   importancia ya que la identificación de las ocho superficies fundamentales,   se puede realizar a pesar del ruido y de la variación del tamaño del vecindario.   Se puede observar que el error de la estimación en los valores de las curvaturas   disminuye en el tamaño del vecindario entre 35 y 44, y aumenta por encima y   por de bajo de este. Lo que da a entender que existe un intervalo adecuado   para que el error en la estimación sea mínimo.</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="tab01"></a>Tabla 1.</b> Valores     de la curvatura para diferentes tamaños de vecindario con ruido Gaussiano del 10% del promedio  de la separación de los puntos.    <br>  <b>Table 1.</b> Curvature values for different  sizes of the neighborhood, whit Gaussian noise of 10% of the average of separation  between the points.</font>    <br>  <img src="/img/revistas/dyna/v74n153/a35tab01.gif"></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En la <a href="#fig10">Figura       10</a>,     puede apreciarse como el método  propuesto para el cálculo de curvaturas es aplicado en un proceso de segmentación  [15], en general tiene un buen comportamiento al segmentar un objeto compuesto  de diversos tipos de superficies, como lo es el FanDisk. El  algoritmo de segmentación pudo detectar las la separación de partes de la superficie  en las cuales a una transición suave entre una parte de la superficie y otra  (Región azul y Amarilla).</font></p>     <p align="center"><font size="2" face="Verdana, Arial, Helvetica, sans-serif"><b><a name="fig10"></a><img src="/img/revistas/dyna/v74n153/a35fig10.gif">    <br>   Figura 10</b>.     Modelo FanDisk (a) Original, (b) Segmentado utilizando la clasificación de los ocho tipos de superficies,  por la combinación de la curvaturas Media y Gaussiana. [15]    <br>  <b>Figure 10</b>. FanDisk Model (a)  Original, (b) Segmented using the classification the eight types of surfaces,  by combination of the Mean and Gaussian curvatures. [15]</font></p>     ]]></body>
<body><![CDATA[<p>&nbsp;</p>     <p><b><font size="3" face="Verdana, Arial, Helvetica, sans-serif">6. CONCLUSIONES</font></b></p>     <p><font size="2" face="Verdana, Arial, Helvetica, sans-serif">En este artículo se ha presentado un método para  estimar las curvaturas y direcciones principales a partir de un conjunto de  puntos ruidosos, el cual es una variante al método propuesto por G. Taubin.  A diferencia de otros métodos, este no necesita de estructuras globales como  mallas, o aproximaciones locales como regresiones de orden superior, para poder  estimar las curvaturas y direcciones principales. El método propuesto, muestra  ser robusto al ruido y a los valores atípicos (outliers), ya que se apoya en  la utilización de una variante robusta del PCA. El método es simple y fácil  de implementar, y es efectivo al momento de hallar los valores y signos de  las curvaturas y direcciones principales en una nube de puntos. Queda abierto  el problema de estimar el tamaño adecuado del vecindario para el cálculo de  las curvaturas y direcciones principales, ya que a pesar de utilizarse un vecindario  geodésico, que sigue la topología de la superficie para dicha estimación, su  tamaño es un parámetro ingresado por el usuario. También debería tomarse en  cuenta la no utilización de todos los puntos del vecindario para hallar las  curvaturas y direcciones principales, bastaría solo con los puntos de la periferia,  pero no es sencillo determinar con exactitud que puntos pertenecen a la periferia  del vecindario y cuales no. Una aproximación podría ser proyectar los puntos  del vecindario sobre el plano de regresión, y tomar el convexhull del conjunto  y de esta forma se obtendría una aproximación. </font></p>     <p>&nbsp;</p>     <p><font size="3" face="Verdana, Arial, Helvetica, sans-serif"><b>REFERENCIAS</b></font></p>     <!-- ref --><p><font size="2" face="Verdana, Arial, Helvetica, sans-serif"> <b>[1]</b> Aleksandrov, A.D. et al. La matemática: su contenido, métodos y significado, volumen 2. Alianza Editorial, Madrid 1974.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000138&pid=S0012-7353200700030003500001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[2]</b> Atmosukarto, I. Zhou, L. Leow, W. K and Huang, Z. Poly. Polygonizing Non-uniformly Distributed 3D Points by Advancing Mesh Frontiers. In Proc. CGI’01, 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000139&pid=S0012-7353200700030003500002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[3]</b> Bels, P. and Jain, R.C. Segmentation through Variable Order Surface Fitting. IEEE PAMI 1988.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000140&pid=S0012-7353200700030003500003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[4]</b> Chung, T.T and Liao, C.Y. An Automatic Data Segmentation Method for 3D Measure Data Points. 2002.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000141&pid=S0012-7353200700030003500004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[5]</b> Cormen, T. H. Leiserson, C. E. Rivest, R. L and Stein, C. Introduction to Algorithms. MIT Press, 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000142&pid=S0012-7353200700030003500005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[6]</b> DeCarlo, D., Finkelstein, A., Rusinkiewicz, S. and Santella, A. Suggestive Contours for Conveying Shape. In SIGGRAPH 03. Conference 2003.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000143&pid=S0012-7353200700030003500006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[7]</b> Djebali, M., Melkemi, M. And Sapidis, N. Range-Image Segmentation and Model Reconstruction Based on a Fit-and-Merge Strategy. 2002.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000144&pid=S0012-7353200700030003500007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[8]</b> DoCarmo, M. P. Differential Geometry of Curves and Surfaces. Prentice Hall, Upper Saddle River, New Jersey 07458, 1976.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000145&pid=S0012-7353200700030003500008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[9]</b> Douros, I and Buxton, B. Three-dimensional Surface Curvature Estimation Using Quadric Surface Patches. Scanning 2002 Proceedings, Paris, May 2002.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000146&pid=S0012-7353200700030003500009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[10]</b> Guest, E., Berry, E., Baldock, R. A., Fidrich, M., and Smith, M. A. Robust point correspondence applied to two- and three-dimensional image registration. IEEE Trans. Pattern Anal. Machine Intell., 23(2):165–179, Feb. 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000147&pid=S0012-7353200700030003500010&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[11]</b> Gumhold Stefan, Xinlong Wang and MacLeod Rob. Feature Extraction From Point Clouds. 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000148&pid=S0012-7353200700030003500011&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[12]</b> Huang, J and Menq, C.H. Automatic Data Segmentation for Geometric Feature Extraction from Unorganized 3D Coordinate Point. IEEE Transactions On Robotics And Automation Vol 17, No.3, June 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000149&pid=S0012-7353200700030003500012&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[13]</b> Klein, J and Zachmann G. Point Cloud Surfaces using Geometric Proximity Graphs. Computer & Graphics, Vol. 28, no. 6, 2004.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000150&pid=S0012-7353200700030003500013&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[14]</b> Leal, E and Leal, N. Point Cloud Denoising Using Robust Principal Component Analysis. International Conference on Computer Graphics Theory and Applications. Setúbal, Portugal . 2006.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000151&pid=S0012-7353200700030003500014&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[15]</b> Leal, E. Método de Segmentación Para Superficies de Forma Libre a Partir de Imágenes de Rango Empleando Cálculo de Vecindarios Adaptativos. Tesis de Maestria. Universidad Nacional de Colombia Sede Medellín. 2005.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000152&pid=S0012-7353200700030003500015&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[16]</b> Liao, C.W. and Medioni, G. Simultaneous Surface Approximation and Segmentation of Complex Objects. Computer Vision and Image Understanding Vol. 73, No. 1, January, pp. 43–63, 1999.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000153&pid=S0012-7353200700030003500016&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[17]</b> Masuda, T. and Ibaraki, T. Surface Curvature Estimation from the Signed Distance Field. Proceedings of the Fourth International Conference on 3-D Digital Imaging and Modeling (3DIM’03), 2003.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000154&pid=S0012-7353200700030003500017&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[18]</b> Page, D. L., Sun, Y. Koschan, A. F. Paik, J. and Abidi, M. A. Normal Vector Voting: Crease Detection and Curvature Estimation on Large, Noisy Meshes. Elsevier. 2002.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000155&pid=S0012-7353200700030003500018&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[19]</b> Srinark, T and Kambhamettu, C. A Novel Method for 3d Surface Mesh Segmentation. In 6th IASTED Internaltional Conference on Computers, Graphics, and Imaging, 2003.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000156&pid=S0012-7353200700030003500019&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[20]</b> Tang C. K and Medioni, G. Robust Estimation of Curvature Information From Noisy 3D Data for Shape Description, in Proceedings of the Seventh International Conference on Computer Vision, Kerkyra, Greece, September 1999, pp. 426–433.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000157&pid=S0012-7353200700030003500020&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[21]</b> Taubin, G. 1995. Estimating the Tensor of Curvature of a Surface from a Polyhedral Approximation. In Proc. International Conference on Computer Vision, 1995, pp. 902–907.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000158&pid=S0012-7353200700030003500021&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[22]</b> Vanco, M. A Direct Approach for the Segmentación of Unorganized Points and Recongnition of Simple Algebraic Surfaces. PhD Thesis. University of Technology Chemnitz 2002.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000159&pid=S0012-7353200700030003500022&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --><!-- ref --><br> <b>[23]</b> Woo, H., Kang, E. Wang, Semyung. Kwan H. Lee. A New Segmentation Method for Point Cloud Data. International Jurnal of Machine Tools & Manufacture. Pergamon, Elseivier Science. 2002. </font>&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000160&pid=S0012-7353200700030003500023&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> ]]></body><back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Aleksandrov]]></surname>
<given-names><![CDATA[A.D.]]></given-names>
</name>
</person-group>
<source><![CDATA[La matemática: su contenido, métodos y significado]]></source>
<year>1974</year>
<volume>2</volume>
<publisher-loc><![CDATA[Madrid ]]></publisher-loc>
<publisher-name><![CDATA[Alianza Editorial]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Atmosukarto]]></surname>
<given-names><![CDATA[I.]]></given-names>
</name>
<name>
<surname><![CDATA[Zhou]]></surname>
<given-names><![CDATA[L.]]></given-names>
</name>
<name>
<surname><![CDATA[Leow]]></surname>
<given-names><![CDATA[W. K]]></given-names>
</name>
<name>
<surname><![CDATA[Huang]]></surname>
<given-names><![CDATA[Z.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Poly: Polygonizing Non-uniformly Distributed 3D Points by Advancing Mesh Frontiers]]></article-title>
<source><![CDATA[]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Bels]]></surname>
<given-names><![CDATA[P.]]></given-names>
</name>
<name>
<surname><![CDATA[Jain]]></surname>
<given-names><![CDATA[R.C.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Segmentation through Variable Order Surface Fitting]]></article-title>
<source><![CDATA[IEEE PAMI]]></source>
<year>1988</year>
</nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Chung]]></surname>
<given-names><![CDATA[T.T]]></given-names>
</name>
<name>
<surname><![CDATA[Liao]]></surname>
<given-names><![CDATA[C.Y.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[An Automatic Data Segmentation Method for 3D Measure Data Points]]></article-title>
<source><![CDATA[]]></source>
<year>2002</year>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Cormen]]></surname>
<given-names><![CDATA[T. H.]]></given-names>
</name>
<name>
<surname><![CDATA[Leiserson]]></surname>
<given-names><![CDATA[C. E.]]></given-names>
</name>
<name>
<surname><![CDATA[Rivest]]></surname>
<given-names><![CDATA[R. L]]></given-names>
</name>
<name>
<surname><![CDATA[Stein]]></surname>
<given-names><![CDATA[C.]]></given-names>
</name>
</person-group>
<source><![CDATA[Introduction to Algorithms]]></source>
<year>2001</year>
<publisher-name><![CDATA[MIT Press]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[DeCarlo]]></surname>
<given-names><![CDATA[D.]]></given-names>
</name>
<name>
<surname><![CDATA[Finkelstein]]></surname>
<given-names><![CDATA[A.]]></given-names>
</name>
<name>
<surname><![CDATA[Rusinkiewicz]]></surname>
<given-names><![CDATA[S.]]></given-names>
</name>
<name>
<surname><![CDATA[Santella]]></surname>
<given-names><![CDATA[A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Suggestive Contours for Conveying Shape]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ SIGGRAPH 03]]></conf-name>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Djebali]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
<name>
<surname><![CDATA[Melkemi]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
<name>
<surname><![CDATA[Sapidis]]></surname>
<given-names><![CDATA[N.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Range-Image Segmentation and Model Reconstruction Based on a Fit-and-Merge Strategy]]></article-title>
<source><![CDATA[]]></source>
<year>2002</year>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[DoCarmo]]></surname>
<given-names><![CDATA[M. P.]]></given-names>
</name>
</person-group>
<source><![CDATA[Differential Geometry of Curves and Surfaces]]></source>
<year>1976</year>
<publisher-loc><![CDATA[Upper Saddle River^eNew Jersey New Jersey]]></publisher-loc>
<publisher-name><![CDATA[Prentice Hall]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Douros]]></surname>
<given-names><![CDATA[I]]></given-names>
</name>
<name>
<surname><![CDATA[Buxton]]></surname>
<given-names><![CDATA[B.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Three-dimensional Surface Curvature Estimation Using Quadric Surface Patches]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ Scanning 2002 Proceedings]]></conf-name>
<conf-date>May 2002</conf-date>
<conf-loc>Paris </conf-loc>
</nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Guest]]></surname>
<given-names><![CDATA[E.]]></given-names>
</name>
<name>
<surname><![CDATA[Berry]]></surname>
<given-names><![CDATA[E.]]></given-names>
</name>
<name>
<surname><![CDATA[Baldock]]></surname>
<given-names><![CDATA[R. A.]]></given-names>
</name>
<name>
<surname><![CDATA[Fidrich]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
<name>
<surname><![CDATA[Smith]]></surname>
<given-names><![CDATA[M. A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Robust point correspondence applied to two- and three-dimensional image registration]]></article-title>
<source><![CDATA[IEEE Trans. Pattern Anal. Machine Intell.]]></source>
<year>Feb.</year>
<month> 2</month>
<day>00</day>
<volume>23</volume>
<numero>2</numero>
<issue>2</issue>
<page-range>165-179</page-range></nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Gumhold]]></surname>
<given-names><![CDATA[Stefan]]></given-names>
</name>
<name>
<surname><![CDATA[Xinlong]]></surname>
<given-names><![CDATA[Wang]]></given-names>
</name>
<name>
<surname><![CDATA[MacLeod]]></surname>
<given-names><![CDATA[Rob]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Feature Extraction From Point Clouds]]></article-title>
<source><![CDATA[]]></source>
<year>2001</year>
</nlm-citation>
</ref>
<ref id="B12">
<label>12</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Huang]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Menq]]></surname>
<given-names><![CDATA[C.H.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Automatic Data Segmentation for Geometric Feature Extraction from Unorganized 3D Coordinate Point]]></article-title>
<source><![CDATA[IEEE Transactions On Robotics And Automation]]></source>
<year>June</year>
<month> 2</month>
<day>00</day>
<volume>17</volume>
<numero>3</numero>
<issue>3</issue>
</nlm-citation>
</ref>
<ref id="B13">
<label>13</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Klein]]></surname>
<given-names><![CDATA[J]]></given-names>
</name>
<name>
<surname><![CDATA[Zachmann]]></surname>
<given-names><![CDATA[G.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Point Cloud Surfaces using Geometric Proximity Graphs]]></article-title>
<source><![CDATA[Computer & Graphics]]></source>
<year>2004</year>
<volume>28</volume>
<numero>6</numero>
<issue>6</issue>
</nlm-citation>
</ref>
<ref id="B14">
<label>14</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Leal]]></surname>
<given-names><![CDATA[E]]></given-names>
</name>
<name>
<surname><![CDATA[Leal]]></surname>
<given-names><![CDATA[N.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Point Cloud Denoising Using Robust Principal Component Analysis]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ International Conference on Computer Graphics Theory and Applications]]></conf-name>
<conf-date>2006</conf-date>
<conf-loc>Setúbal </conf-loc>
</nlm-citation>
</ref>
<ref id="B15">
<label>15</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Leal]]></surname>
<given-names><![CDATA[E.]]></given-names>
</name>
</person-group>
<source><![CDATA[Método de Segmentación Para Superficies de Forma Libre a Partir de Imágenes de Rango Empleando Cálculo de Vecindarios Adaptativos]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B16">
<label>16</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Liao]]></surname>
<given-names><![CDATA[C.W.]]></given-names>
</name>
<name>
<surname><![CDATA[Medioni]]></surname>
<given-names><![CDATA[G.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Simultaneous Surface Approximation and Segmentation of Complex Objects]]></article-title>
<source><![CDATA[Computer Vision and Image Understanding]]></source>
<year>1999</year>
<volume>73</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>43-63</page-range></nlm-citation>
</ref>
<ref id="B17">
<label>17</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Masuda]]></surname>
<given-names><![CDATA[T.]]></given-names>
</name>
<name>
<surname><![CDATA[Ibaraki]]></surname>
<given-names><![CDATA[T.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Surface Curvature Estimation from the Signed Distance Field]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ Proceedings of the Fourth International Conference on 3-D Digital Imaging and Modeling]]></conf-name>
<conf-date>2003</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B18">
<label>18</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Page]]></surname>
<given-names><![CDATA[D. L.]]></given-names>
</name>
<name>
<surname><![CDATA[Sun]]></surname>
<given-names><![CDATA[Y.]]></given-names>
</name>
<name>
<surname><![CDATA[Koschan]]></surname>
<given-names><![CDATA[A. F.]]></given-names>
</name>
<name>
<surname><![CDATA[Paik]]></surname>
<given-names><![CDATA[J.]]></given-names>
</name>
<name>
<surname><![CDATA[Abidi]]></surname>
<given-names><![CDATA[M. A.]]></given-names>
</name>
</person-group>
<source><![CDATA[Normal Vector Voting: Crease Detection and Curvature Estimation on Large, Noisy Meshes]]></source>
<year>2002</year>
<publisher-name><![CDATA[Elsevier]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B19">
<label>19</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Srinark]]></surname>
<given-names><![CDATA[T]]></given-names>
</name>
<name>
<surname><![CDATA[Kambhamettu]]></surname>
<given-names><![CDATA[C.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A Novel Method for 3d Surface Mesh Segmentation]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ 6th IASTED Internaltional Conference on Computers, Graphics, and Imaging]]></conf-name>
<conf-date>2003</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B20">
<label>20</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Tang]]></surname>
<given-names><![CDATA[C. K]]></given-names>
</name>
<name>
<surname><![CDATA[Medioni]]></surname>
<given-names><![CDATA[G.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Robust Estimation of Curvature Information From Noisy 3D Data for Shape Description]]></article-title>
<source><![CDATA[Proceedings of the Seventh International Conference on Computer Vision]]></source>
<year>Sept</year>
<month>em</month>
<day>be</day>
<page-range>426-433</page-range><publisher-loc><![CDATA[Kerkyra ]]></publisher-loc>
</nlm-citation>
</ref>
<ref id="B21">
<label>21</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Taubin]]></surname>
<given-names><![CDATA[G.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Estimating the Tensor of Curvature of a Surface from a Polyhedral Approximation]]></article-title>
<source><![CDATA[Proc. International Conference on Computer Vision]]></source>
<year>1995</year>
<month>19</month>
<day>95</day>
<page-range>902-907</page-range></nlm-citation>
</ref>
<ref id="B22">
<label>22</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Vanco]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
</person-group>
<source><![CDATA[A Direct Approach for the Segmentación of Unorganized Points and Recongnition of Simple Algebraic Surfaces]]></source>
<year></year>
</nlm-citation>
</ref>
<ref id="B23">
<label>23</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Woo]]></surname>
<given-names><![CDATA[H.]]></given-names>
</name>
<name>
<surname><![CDATA[Kang]]></surname>
<given-names><![CDATA[E. Wang]]></given-names>
</name>
<name>
<surname><![CDATA[Semyung]]></surname>
<given-names><![CDATA[Kwan H. Lee]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[A New Segmentation Method for Point Cloud Data]]></article-title>
<source><![CDATA[International Jurnal of Machine Tools & Manufacture]]></source>
<year>2002</year>
<publisher-name><![CDATA[Pergamon]]></publisher-name>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>