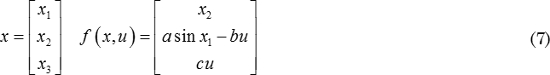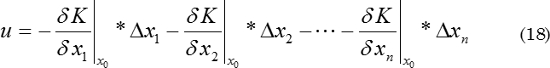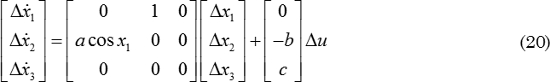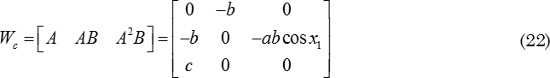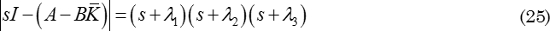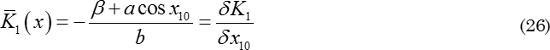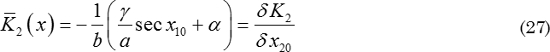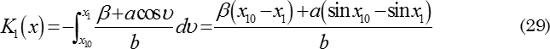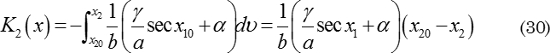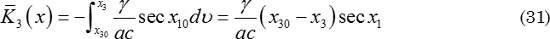
<?xml version="1.0" encoding="ISO-8859-1"?><article xmlns:mml="http://www.w3.org/1998/Math/MathML" xmlns:xlink="http://www.w3.org/1999/xlink" xmlns:xsi="http://www.w3.org/2001/XMLSchema-instance">
<front>
<journal-meta>
<journal-id>0123-7799</journal-id>
<journal-title><![CDATA[TecnoLógicas]]></journal-title>
<abbrev-journal-title><![CDATA[TecnoL.]]></abbrev-journal-title>
<issn>0123-7799</issn>
<publisher>
<publisher-name><![CDATA[Instituto Tecnológico Metropolitano - ITM]]></publisher-name>
</publisher>
</journal-meta>
<article-meta>
<article-id>S0123-77992014000100004</article-id>
<title-group>
<article-title xml:lang="es"><![CDATA[Control global del péndulo con rueda de reacción mediante regulación de energía y linealización extendida de las variables de estado]]></article-title>
<article-title xml:lang="en"><![CDATA[Global control of reaction wheel pendulum through energy regulation and extended linearization of the state variables]]></article-title>
</title-group>
<contrib-group>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Montoya-Giraldo]]></surname>
<given-names><![CDATA[Oscar D.]]></given-names>
</name>
<xref ref-type="aff" rid="A01"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Grisales-Noreña]]></surname>
<given-names><![CDATA[Luis F.]]></given-names>
</name>
<xref ref-type="aff" rid="A02"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Correa-Ramírez]]></surname>
<given-names><![CDATA[Víctor D.]]></given-names>
</name>
<xref ref-type="aff" rid="A03"/>
</contrib>
<contrib contrib-type="author">
<name>
<surname><![CDATA[Giraldo-Buitrago]]></surname>
<given-names><![CDATA[Didier]]></given-names>
</name>
<xref ref-type="aff" rid="A04"/>
</contrib>
</contrib-group>
<aff id="A01">
<institution><![CDATA[,Universidad Tecnológica de Pereira Facultad de Ingenierías Eléctrica, Electrónica, Física y de Sistemas y Computación ]]></institution>
<addr-line><![CDATA[Pereira ]]></addr-line>
<country>Colombia</country>
</aff>
<aff id="A02">
<institution><![CDATA[,Universidad Tecnológica de Pereira Facultad de Ingenierías Eléctrica, Electrónica, Física y de Sistemas y Computación ]]></institution>
<addr-line><![CDATA[Pereira ]]></addr-line>
<country>Colombia</country>
</aff>
<aff id="A03">
<institution><![CDATA[,Universidad Tecnológica de Pereira Facultad de Ingenierías Eléctrica, Electrónica, Física y de Sistemas y Computación ]]></institution>
<addr-line><![CDATA[Pereira ]]></addr-line>
<country>Colombia</country>
</aff>
<aff id="A04">
<institution><![CDATA[,Universidad Tecnológica de Pereira Facultad de Ingenierías Eléctrica, Electrónica, Física y de Sistemas y Computación ]]></institution>
<addr-line><![CDATA[Pereira ]]></addr-line>
<country>Colombia</country>
</aff>
<pub-date pub-type="pub">
<day>15</day>
<month>01</month>
<year>2014</year>
</pub-date>
<pub-date pub-type="epub">
<day>15</day>
<month>01</month>
<year>2014</year>
</pub-date>
<volume>17</volume>
<numero>32</numero>
<fpage>33</fpage>
<lpage>46</lpage>
<copyright-statement/>
<copyright-year/>
<self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_arttext&amp;pid=S0123-77992014000100004&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_abstract&amp;pid=S0123-77992014000100004&amp;lng=en&amp;nrm=iso"></self-uri><self-uri xlink:href="http://www.scielo.org.co/scielo.php?script=sci_pdf&amp;pid=S0123-77992014000100004&amp;lng=en&amp;nrm=iso"></self-uri><abstract abstract-type="short" xml:lang="es"><p><![CDATA[En este documento se presenta el diseño y la simulación de un controlador global para el péndulo invertido con rueda de reacción empleando métodos de regulación de energía y linealización extendida de las variables de estado. La regulación de energía propuesta se fundamenta en la variación gradual de la energía del sistema para alcanzar la posición vertical invertida. La señal de entrada requerida se obtiene a partir de la aplicación del teorema de estabilidad de Lyapunov. El control por realimentación extendida de las variables de estado se emplea para obtener una función no lineal suave que extienda la región de operación del sistema en un rango mayor, en contraste con la realimentación estática de las variables de estado que se obtiene mediante métodos de linealización aproximada alrededor de un punto de operación. El controlador diseñado opera a partir de la conmutación de las señales de control dependiendo de la región de operación y para verificar su robustez y eficiencia se aplican perturbaciones en la señal de control y en las variables medidas. Finalmente las simulaciones y pruebas realizadas sobre el modelo del sistema físico, permiten observar la versatilidad y funcionalidad del controlador propuesto en toda la región de operación del péndulo.]]></p></abstract>
<abstract abstract-type="short" xml:lang="en"><p><![CDATA[This paper presents the design and simulation of a global controller for the Reaction Wheel Pendulum system using energy regulation and extended linearization methods for the state feedback. The proposed energy regulation is based on the gradual reduction of the energy of the system to reach the unstable equilibrium point. The signal input for this task is obtained from the Lyapunov stability theory. The extended state feedback controller design is used to get a smooth nonlinear function that extends the region of operation to a bigger range, in contrast with the static linear state feedback obtained through the method of approximate linearization around an operating point. The general designed controller operates with a switching between the two control signals depending upon the region of operation; perturbations are applied in the control signal and the (simulated) measured variables to verify the robustness and efficiency of the controller. Finally, simulations and tests using the model of the reaction wheel pendulum system, allow to observe the versatility and functionality of the proposed controller in the entire operation region of the pendulum.]]></p></abstract>
<kwd-group>
<kwd lng="es"><![CDATA[Control global por conmutación]]></kwd>
<kwd lng="es"><![CDATA[linealización extendida]]></kwd>
<kwd lng="es"><![CDATA[péndulo con rueda de reacción]]></kwd>
<kwd lng="es"><![CDATA[regulación de energía]]></kwd>
<kwd lng="es"><![CDATA[variables de estado]]></kwd>
<kwd lng="en"><![CDATA[Switching global control]]></kwd>
<kwd lng="en"><![CDATA[extended linearization]]></kwd>
<kwd lng="en"><![CDATA[reaction wheel pendulum]]></kwd>
<kwd lng="en"><![CDATA[energy regulation]]></kwd>
<kwd lng="en"><![CDATA[state variables]]></kwd>
</kwd-group>
</article-meta>
</front><body><![CDATA[   <font size="2" face="verdana">     <p align="right"><b>Art&iacute;culo de investigaci&oacute;n/Research article</b></p>      <p align="center"><font size="4" face="verdana"><b>Control global del p&eacute;ndulo con rueda de reacci&oacute;n mediante regulaci&oacute;n de energ&iacute;a y linealizaci&oacute;n extendida de las variables de estado</b></font></p>     <p align="center"><font size="3" face="verdana"><b>Global control of reaction wheel pendulum through energy regulation and extended linearization of the state variables</b></font></p>      <p><b>Oscar D. Montoya-Giraldo<sup>1</sup>, Luis F. Grisales-Nore&ntilde;a<sup>2</sup>, V&iacute;ctor D. Correa-Ram&iacute;rez<sup>3</sup>, Didier Giraldo-Buitrago<sup>4</sup></b></p>     <p><sup>1</sup>Ingeniero Electricista, Facultad de Ingenier&iacute;as El&eacute;ctrica, Electr&oacute;nica, F&iacute;sica y de Sistemas y Computaci&oacute;n, Universidad Tecnol&oacute;gica de Pereira, Pereira-Colombia, <a href="mailto:odmontoya@utp.edu.co">odmontoya@utp.edu.co</a></p>     <p><sup>2</sup>Ingeniero Electricista, Facultad de Ingenier&iacute;as El&eacute;ctrica, Electr&oacute;nica, F&iacute;sica y de Sistemas y Computaci&oacute;n, Universidad Tecnol&oacute;gica de Pereira, Pereira-Colombia, <a href="mailto:lufegrisales@utp.edu.co">lufegrisales@utp.edu.co</a></p>     <p><sup>3</sup>Ingeniero Electricista, Facultad de Ingenier&iacute;as El&eacute;ctrica, Electr&oacute;nica, F&iacute;sica y de Sistemas y Computaci&oacute;n, Universidad Tecnol&oacute;gica de Pereira, Pereira-Colombia, <a href="mailto:victordc@utp.edu.co">victordc@utp.edu.co</a></p>     <p><sup>4</sup>M.Sc. en Ingenier&iacute;a, Facultad de Ingenier&iacute;as El&eacute;ctrica, Electr&oacute;nica, F&iacute;sica y de Sistemas y Computaci&oacute;n, Universidad Tecnol&oacute;gica de Pereira, Pereira-Colombia, <a href="mailto:dgiraldo@utp.edu.co">dgiraldo@utp.edu.co</a></p>      <p></p>     ]]></body>
<body><![CDATA[<p align="center">Fecha de recepci&oacute;n: 19 de septiembre de 2013 / Fecha de aceptaci&oacute;n: 11 de diciembre de 2013</p> <hr>     <p>Como citar / How to cite</p>     <p>O. D. Montoya-Giraldo, L. F. Grisales-Nore&ntilde;a, V. D. Correa-Ram&iacute;rez y D. Giraldo-Buitrago, &ldquo;Control global del p&eacute;ndulo con rueda de reacci&oacute;n mediante regulaci&oacute;n de energ&iacute;a y linealizaci&oacute;n extendida de las variables de estado&rdquo;, <i>Tecno L&oacute;gicas</i>, vol. 17, no. 32, pp. 33-46, 2014.</p> <hr>      <p><font size="3"><b>Resumen</b></font></p>     <p>En este documento se presenta el dise&ntilde;o y la simulaci&oacute;n de un controlador global para el p&eacute;ndulo invertido con rueda de reacci&oacute;n empleando m&eacute;todos de regulaci&oacute;n de energ&iacute;a y linealizaci&oacute;n extendida de las variables de estado. La regulaci&oacute;n de energ&iacute;a propuesta se fundamenta en la variaci&oacute;n gradual de la energ&iacute;a del sistema para alcanzar la posici&oacute;n vertical invertida. La se&ntilde;al de entrada requerida se obtiene a partir de la aplicaci&oacute;n del teorema de estabilidad de Lyapunov. El control por realimentaci&oacute;n extendida de las variables de estado se emplea para obtener una funci&oacute;n no lineal suave que extienda la regi&oacute;n de operaci&oacute;n del sistema en un rango mayor, en contraste con la realimentaci&oacute;n est&aacute;tica de las variables de estado que se obtiene mediante m&eacute;todos de linealizaci&oacute;n aproximada alrededor de un punto de operaci&oacute;n. El controlador dise&ntilde;ado opera a partir de la conmutaci&oacute;n de las se&ntilde;ales de control dependiendo de la regi&oacute;n de operaci&oacute;n y para verificar su robustez y eficiencia se aplican perturbaciones en la se&ntilde;al de control y en las variables medidas. Finalmente las simulaciones y pruebas realizadas sobre el modelo del sistema f&iacute;sico, permiten observar la versatilidad y funcionalidad del controlador propuesto en toda la regi&oacute;n de operaci&oacute;n del p&eacute;ndulo.</p>     <p><b>Palabras clave: </b>Control global por conmutaci&oacute;n, linealizaci&oacute;n extendida, p&eacute;ndulo con rueda de reacci&oacute;n, regulaci&oacute;n de energ&iacute;a, variables de estado.</p> <hr>      <p><font size="3"><b>Abstract</b></font></p>     <p>This paper presents the design and simulation of a global controller for the Reaction Wheel Pendulum system using energy regulation and extended linearization methods for the state feedback. The proposed energy regulation is based on the gradual reduction of the energy of the system to reach the unstable equilibrium point. The signal input for this task is obtained from the Lyapunov stability theory. The extended state feedback controller design is used to get a smooth nonlinear function that extends the region of operation to a bigger range, in contrast with the static linear state feedback obtained through the method of approximate linearization around an operating point. The general designed controller operates with a switching between the two control signals depending upon the region of operation; perturbations are applied in the control signal and the (simulated) measured variables to verify the robustness and efficiency of the controller. Finally, simulations and tests using the model of the reaction wheel pendulum system, allow to observe the versatility and functionality of the proposed controller in the entire operation region of the pendulum.</p>     <p><b>Keywords: </b>Switching global control, extended linearization, reaction wheel pendulum, energy regulation, state variables.</p> <hr>      <p></p>     ]]></body>
<body><![CDATA[<p><font size="3"><b>1. Introducci&oacute;n</b></font></p>      <p>El p&eacute;ndulo con rueda de reacci&oacute;n hace parte de la familia de p&eacute;ndulos invertidos con una din&aacute;mica no lineal compleja, que lo hace altamente atractivo para ser analizado bajo diferentes esquemas de control, tanto locales como globales.</p>     <p>Los sistemas pendulares presuponen un gran desaf&iacute;o para las t&eacute;cnicas cl&aacute;sicas de control, por lo cual desde hace varias d&eacute;cadas se han empleado diferentes metodolog&iacute;as para el dise&ntilde;o de controladores, entre las que se destacan las t&eacute;cnicas de optimizaci&oacute;n, tales como los algoritmos gen&eacute;ticos y recocido simulado &#91;1&#93;, &#91;2&#93;, as&iacute; como las redes neuronales &#91;3&#93;, &#91;4&#93;, la l&oacute;gica difusa &#91;5&#93; y las t&eacute;cnicas cl&aacute;sicas de realimentaci&oacute;n de variables de estado mediante linealizaci&oacute;n aproximada &#91;6&#93;, controladores PID &#91;7&#93;, reguladores &oacute;ptimos con criterio cuadr&aacute;tico &#91;8&#93; y planos deslizantes &#91;9&#93;; que han sido implementados con gran &eacute;xito.</p>     <p>Las caracter&iacute;sticas operativas de los p&eacute;ndulos invertidos, han hecho de estos sistemas un banco de pruebas para la compresi&oacute;n de fen&oacute;menos f&iacute;sicos asociados a modelos de alta complejidad matem&aacute;tica; raz&oacute;n por la cual, estudios relacionados con la aviaci&oacute;n, las telecomunicaciones, el transporte y en general con sistemas de modelado complejo (puentes gr&uacute;a y lanzamiento de proyectiles) han basado sus sistemas de control en las similitudes encontradas en la operaci&oacute;n de dichos sistemas &#91;10&#93;. Por tal motivo en este trabajo se escoge el p&eacute;ndulo invertido con rueda de reacci&oacute;n y se aplican las t&eacute;cnicas de control por regulaci&oacute;n de energ&iacute;a y linealizaci&oacute;n extendida de las variables de estado, con base en el modelo del sistema. </p>     <p>El p&eacute;ndulo invertido con rueda de reacci&oacute;n fue introducido por Mark W. Spong en 1995 con el fin de contribuir con la gama de sistemas no lineales de la familia de los p&eacute;ndulos y proveer un nuevo sistema de prueba para realizar dise&ntilde;os y aplicaciones de gran variedad de t&eacute;cnicas de control &#91;10&#93;. Desde entonces se han desarrollado diversos trabajos que implementan t&eacute;cnicas de control no lineal sobre esta planta; a continuaci&oacute;n se describen algunos de los m&aacute;s destacados y cuyo enfoque se ajusta al presente trabajo (a criterio de los autores), sin desconocer que pueden existir otros documentos y desarrollos relevantes.</p>     <p>En 2001 se presenta el p&eacute;ndulo invertido con rueda de reacci&oacute;n como un sistema no lineal apto para la aplicaci&oacute;n de diferentes esquemas de control; se desarrollan controladores por realimentaci&oacute;n exacta de las variables de estado al igual que linealizaci&oacute;n aproximada y se emplean funciones de energ&iacute;a para realizar el balanceo del sistema. Los controladores son implementados en un sistema real &#91;10&#93;.</p>     <p>Los autores de &#91;11&#93; presentan en 2004 el desarrollo de controladores mediante tres m&eacute;todos de linealizaci&oacute;n para la regi&oacute;n de operaci&oacute;n, se emplean la linealizaci&oacute;n aproximada de las variables de estado, la disyunci&oacute;n del modelo no lineal del sistema para obtener dos modelos separados con din&aacute;micas lineales y no lineales. Un tercer modelo se desarrolla con base en la reducci&oacute;n de orden del modelo inicial del sistema y por &uacute;ltimo, para lograr la ubicaci&oacute;n del sistema alrededor de la regi&oacute;n de operaci&oacute;n, se utiliza un controlador difuso. La validaci&oacute;n de resultados se hace en tiempo en real para un prototipo del sistema p&eacute;ndulo invertido con rueda de reacci&oacute;n.</p>     <p>En 2007 se presenta un controlador basado en regulaci&oacute;n de energ&iacute;a para el balanceo del sistema y un controlador basado en linealizaci&oacute;n aproximada del modelo del sistema para obtener las ganancias de realimentaci&oacute;n de los estados estimados por un observador. Se utiliza un conmutador para seleccionar la se&ntilde;al de control dependiendo de la regi&oacute;n de operaci&oacute;n. Los resultados se validan en un sistema real &#91;12&#93;. Este mismo a&ntilde;o se desarrolla un controlador conmutado para el sistema considerando incertidumbre param&eacute;trica, se realiza un control adaptativo para estimar los par&aacute;metros del sistema y un controlador que var&iacute;a la posici&oacute;n del sistema a partir de mediciones con el fin de acercarlo a la regi&oacute;n de operaci&oacute;n. Se implementa el controlador en prototipo real del sistema conocido como Mechkit &#91;13&#93;.</p>     <p>En 2011 se desarrolla un modelo para la estabilizaci&oacute;n y control de un p&eacute;ndulo rotacional invertido basando en la velocidad con la que var&iacute;a la energ&iacute;a del sistema. El m&eacute;todo cl&aacute;sico de balance por funciones de energ&iacute;a es modificado para asegurar que el sistema alcance la posici&oacute;n de equilibrio inestable, desde cualquier condici&oacute;n inicial. Una vez el sistema est&aacute; en las proximidades de la regi&oacute;n de operaci&oacute;n es empleado un m&eacute;todo de conmutaci&oacute;n que intercambia las se&ntilde;ales de control, del balance por modelos energ&eacute;ticos a un controlador basado en planos deslizantes. Los resultados num&eacute;ricos obtenidos al evaluar el modelo a trav&eacute;s de m&eacute;todos de simulaci&oacute;n, reflejan la robustez y eficiencia de la metodolog&iacute;a propuesta &#91;14&#93;.</p>     <p>Como aporte fundamental en este proyecto, se destaca la combinaci&oacute;n de dos modelos no lineales para representar el comportamiento global del sistema y la integraci&oacute;n de los controladores a trav&eacute;s de la definici&oacute;n de tres zonas operativas para la conmutaci&oacute;n de la se&ntilde;al de control, con lo que es suavizado el esfuerzo sobre el actuador y la saturaci&oacute;n en los sensores. Adicional a esto, es presentado en detalle la formulaci&oacute;n por realimentaci&oacute;n extendida de las variables de estado para un sistema no lineal, destacando las ventajas de una formulaci&oacute;n robusta y poco empleada en la literatura especializada y la industria.</p>     ]]></body>
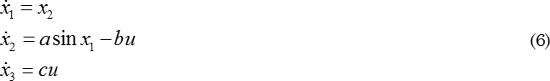
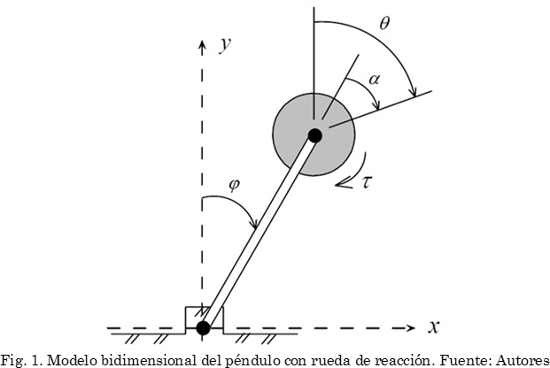
<body><![CDATA[<p>Este art&iacute;culo es presentado de la siguiente manera. La secci&oacute;n 2 corresponde a la determinaci&oacute;n del modelo matem&aacute;tico del sistema f&iacute;sico y la formulaci&oacute;n por funciones de energ&iacute;a para el dise&ntilde;o del controlador de balance. En la secci&oacute;n 3 se presenta la formulaci&oacute;n cl&aacute;sica de controladores por linealizaci&oacute;n aproximada, se muestra el desarrollo del controlador por linealizaci&oacute;n extendida y presenta el modelo que integra los dos controladores. En el apartado 4 se presenta las pruebas desde simulaci&oacute;n para el sistema p&eacute;ndulo con rueda de reacci&oacute;n y los diferentes efectos que causan las perturbaciones externas en su operaci&oacute;n. En la parte final del documento se presentan las conclusiones y trabajos futuros.</p>      <p></p>     <p><font size="3"><b>2. Modelo del sistema f&iacute;sico y determinaci&oacute;n de la se&ntilde;al de control por regulaci&oacute;n de energ&iacute;a</b></font></p>      <p><i><b>2.1 Descripci&oacute;n y modelado de la planta</b></i></p>      <p>El p&eacute;ndulo con rueda de reacci&oacute;n consta de una barra que tiene una rueda giratoria acoplada a un motor DC en su extremo libre. El par aplicado por el motor se usa activamente para controlar el sistema, el cual est&aacute; provisto de sensores de movimiento que entregan la posici&oacute;n relativa del &aacute;ngulo para la rueda de reacci&oacute;n y la posici&oacute;n angular de la barra. La <a href="#Figura1">Fig. 1</a> presenta una representaci&oacute;n bidimensional del p&eacute;ndulo y las variables de inter&eacute;s. Los &aacute;ngulos &#981; y &#945; se obtienen de los sensores. El &aacute;ngulo del p&eacute;ndulo es &#981; y la medida absoluta del &aacute;ngulo &#952; de la rueda resulta ser tal como se presenta en (1).</p>      <p align="center"><a name="Figura1"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig01.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec01.jpg"></p>      <p>El modelo de este sistema ha sido tratado y desarrollado ampliamente en diferentes publicaciones como por ejemplo &#91;5&#93;, &#91;10&#93;, &#91;11&#93;, &#91;15&#93;. En la mayor&iacute;a de estos documentos se destaca el uso de la mec&aacute;nica de Lagrange, de la cual se obtienen las ecuaciones de movimiento (2) y (3).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec02.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec03.jpg"></p>      ]]></body>
<body><![CDATA[<p>En estas expresiones, <i>Jp</i> es el momento de inercia del p&eacute;ndulo con respecto al pivote, <i>Jr</i> es el momento de inercia de la rueda con respecto a su centro, <i>m</i> representa la masa del p&eacute;ndulo y <i>l</i> su longitud (desde el pivote hasta el centro de gravedad). La constante <i>Km</i> est&aacute; relacionada con par&aacute;metros f&iacute;sicos del motor y con el factor de escala necesario para expresar la entrada de control como un valor normalizado en el rango -10 &#8804; <i>u</i> &#8804; 10 unidades de ingenier&iacute;a (UI). Una presentaci&oacute;n simplificada del modelo dado en (2) y (3) puede ser definida como (4) y (5).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec04.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec05.jpg"></p>      <p>Siendo <i>a</i>, <i>b</i> y <i>c</i> constantes que dependen de los par&aacute;metros del sistema. En este documento se toman los valores asociados al prototipo de prueba (Mechatronics control Kit) presentado en &#91;15&#93;, los cuales son: <i>a</i> = 78,4; <i>b</i> = 1,08 y <i>c</i> = 198. </p>     <p>En este modelo din&aacute;mico se ha despreciado la fricci&oacute;n en ambos ejes (p&eacute;ndulo y rueda). Dado que la rueda de inercia es sim&eacute;trica con respecto a su eje de giro, el valor del &aacute;ngulo &#952; es irrelevante y se puede plantear un modelo de estados de orden reducido tomando como variables el &aacute;ngulo del p&eacute;ndulo, la velocidad del p&eacute;ndulo y la velocidad de la rueda, es decir, <img src="/img/revistas/teclo/v17n32/v17n32a04ec1000.jpg">. Al tomar las derivadas temporales de cada una de estas variables y usando (4) y (5), se obtiene el modelo de estados no lineal que se presenta en (6).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec06.jpg"></p>      <p>Una representaci&oacute;n vectorial de este modelo tiene la forma <i>&#7819 = f(x,u)</i>, donde <i>x</i> es el vector de estados y <i>f: R<sup>4</sup></i> &#8594; <i>R<sup>3</sup></i> es la funci&oacute;n vectorial no lineal asociada al sistema, en forma matricial el vector de estados y la funci&oacute;n no lineal se pueden formular como (7).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec07.jpg"></p>      <p>El p&eacute;ndulo con rueda de reacci&oacute;n es un sistema sub-actuado (tiene dos grados de libertad y una entrada de control) y por tanto las estrategias de control que se le aplican tienen la finalidad de alcanzar los puntos de equilibrio y mantener los estados del sistema en esos puntos &#91;5&#93;. En este sistema en particular, los puntos de equilibrio se obtienen al igualar a cero la funci&oacute;n <i>f (x, u)</i>&nbsp;considerando entrada cero. De este an&aacute;lisis se obtienen dos puntos de equilibrio: Equilibrio inestable: <i>&#952;</i> = 0; <i>&#981;</i> = 0, 2&#960;, 4&#960;, &hellip; (posici&oacute;n invertida); y equilibrio estable: <i>&#952;</i> = 0; <i>&#981;</i> = &plusmn;&#960;, 3&#960;, 5&#960;, &hellip; (posici&oacute;n de equilibrio natural). El objetivo fundamental de este trabajo es llevar el p&eacute;ndulo a su posici&oacute;n invertida y mantenerlo all&iacute;.</p>      <p><i><b>2.2 Regulaci&oacute;n de la energ&iacute;a del sistema</b></i></p>      ]]></body>
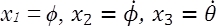
<body><![CDATA[<p>El controlador basado en la linealizaci&oacute;n extendida del modelo, actuar&aacute; alrededor de la posici&oacute;n de equilibrio invertida. Para llevar el p&eacute;ndulo de su posici&oacute;n de equilibrio natural al estado invertido se requiere una estrategia de control adicional con el fin de evitar hacerlo manualmente. Entre las opciones m&aacute;s usadas se seleccion&oacute; la regulaci&oacute;n de energ&iacute;a por la sencillez en su implementaci&oacute;n &#91;3&#93;, &#91;16&#93;. La estrategia consiste en plantear una funci&oacute;n de energ&iacute;a que sea cero en el punto de equilibrio alrededor del cual se desea controlar el sistema. Luego se define una entrada de control con la cual dicha energ&iacute;a sea llevada a cero de forma gradual. En el sistema de la Fig. 1, la relaci&oacute;n entre el &aacute;ngulo del p&eacute;ndulo y su energ&iacute;a total se establece como (8).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec08.jpg"></p>      <p>La energ&iacute;a cin&eacute;tica de la rueda <img src="/img/revistas/teclo/v17n32/v17n32a04ec1001.jpg"> no se incluye en esta expresi&oacute;n debido a que la velocidad <img src="/img/revistas/teclo/v17n32/v17n32a04ec1002.jpg"> no afecta el valor del &aacute;ngulo <i>&#981;</i> . Al calcular la derivada temporal de la energ&iacute;a del p&eacute;ndulo se obtiene la expresi&oacute;n (9).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec09.jpg"></p>      <p>Que al ser comparada con (2) en el modelo del sistema resulta ser (10).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec10.jpg"></p>      <p>Al analizar la funci&oacute;n de energ&iacute;a dada por (8), se observa que toma su valor m&iacute;nimo (negativo) cuando el p&eacute;ndulo se encuentra en su posici&oacute;n de equilibrio natural (abajo) y se hace cero en la posici&oacute;n invertida. La se&ntilde;al de control llevar&aacute; esta energ&iacute;a a cero si se garantiza que <img src="/img/revistas/teclo/v17n32/v17n32a04ec1003.jpg">. De (10) se observa que si el producto <img src="/img/revistas/teclo/v17n32/v17n32a04ec1004.jpg"> es negativo se logra la condici&oacute;n deseada. Existen diferentes opciones, entre las cuales se destaca la expresi&oacute;n (11), que usa la energ&iacute;a y el signo de la velocidad del p&eacute;ndulo.</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec11.jpg"></p>      <p>En esta expresi&oacute;n, sgn (<i>x</i>) es la funci&oacute;n signo. La ganancia <i>K<sub>u</sub></i> permite manipular la amplitud de la se&ntilde;al reguladora y la rapidez con la que el p&eacute;ndulo alcanza la posici&oacute;n invertida; su valor se ajusta de forma emp&iacute;rica. El t&eacute;rmino <img src="/img/revistas/teclo/v17n32/v17n32a04ec1005.jpg"> permite que la se&ntilde;al de control refuerce el movimiento del p&eacute;ndulo (se aplica torque en la misma direcci&oacute;n de movimiento), con lo que se logra una oscilaci&oacute;n de amplitud creciente hasta alcanzar la posici&oacute;n invertida.</p>      <p></p>     ]]></body>
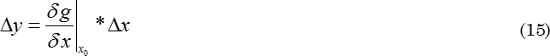
<body><![CDATA[<p><font size="3"><b>3. Dise&ntilde;o del controlador por realimentaci&oacute;n de las variables de estado</b></font></p>      <p>Uno de los m&eacute;todos cl&aacute;sicos m&aacute;s conocido en la literatura para el control de sistemas f&iacute;sicos es la realimentaci&oacute;n del vector de estados. Este m&eacute;todo se basa en la representaci&oacute;n del modelo din&aacute;mico del sistema empleando un conjunto de ecuaciones diferenciales de primer orden (modelo en variables de estado). El vector de estado contiene el conjunto de variables que poseen la informaci&oacute;n necesaria para desarrollar una estrategia de control por realimentaci&oacute;n; sin embargo es necesario verificar las condiciones de controlabilidad (y observabilidad) antes de plantear la estrategia de control &#91;17&#93;.</p>      <p><i><b>3.1 M&eacute;todo de linealizaci&oacute;n aproximada</b></i></p>      <p>Una representaci&oacute;n general del modelo de estados de un sistema no lineal de orden <i>n</i> tiene asociadas (12) y (13).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec12.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec13.jpg"></p>      <p>En el caso de una entrada y una salida (Single Input - Single Output o SISO), <i>x</i> es un vector de <i>R<sup>n</sup></i>, <i>f (x,u)</i> es una funci&oacute;n vectorial suave <i>(f: R<sup>n+1</sup> &#8594; R<sup>n</sup>)</i> y <i>g(x)</i> es una funci&oacute;n escalar suave <i>(g: R<sup>n</sup> &#8594; R)</i>. Para usar estrategias de control lineal alrededor de un punto de operaci&oacute;n <i>x<sub>0</sub></i> dado, se obtiene un modelo linealizado considerando los t&eacute;rminos de primer orden de la expansi&oacute;n en serie de Taylor, es decir, las expresiones (14) y (15).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec14.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec15.jpg"></p>      <p>Al evaluar las derivadas en el punto de operaci&oacute;n se obtienen las matrices del modelo linealizado: <img src="/img/revistas/teclo/v17n32/v17n32a04ec1006.jpg">. Alrededor del punto de operaci&oacute;n se obtiene entonces el modelo de estados lineal dado por (16).</p>      ]]></body>
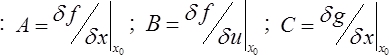
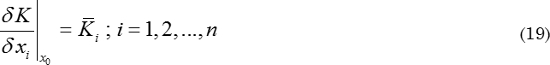
<body><![CDATA[<p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec16.jpg"></p>      <p>En el cual &#916;<i>x</i>, &#916;<i>u</i> y &#916;<i>y</i> representan las variaciones de los estados, la entrada y la salida respectivamente alrededor del punto de operaci&oacute;n definido (&#916;<i>x&nbsp;</i>=&nbsp;<i>x&nbsp;&#8722;</i>&nbsp;<i>x<sub>0</sub></i>, &#916;<i>u</i>&nbsp;=&nbsp;<i>u&nbsp;&#8722;&nbsp;u<sub>0</sub></i>, &#916;<i>y</i>&nbsp;=&nbsp;<i>y&nbsp;&#8722;&nbsp;y<sub>0</sub></i>).</p>     <p>Sobre el modelo linealizado se puede dise&ntilde;ar un regulador lineal de la forma &#916;<i>u</i>&nbsp;=&nbsp;<i>&#8722;K&nbsp;</i>&#916;<i>x</i>&nbsp;(siempre que el par (<i>A, B</i>) sea controlable). Las ganancias de realimentaci&oacute;n <i>K = </i>&#91;<i>K<sub>1</sub> K<sub>2</sub> &hellip; K<sub>n</sub>&#93;</i> &nbsp;se calculan de forma que en lazo cerrado se obtengan los polos o valores propios deseados &#91;17&#93;.</p>      <p><i><b>3.2 M&eacute;todo de linealizaci&oacute;n extendida</b></i></p>      <p>Si en el modelo linealizado del sistema no se especifica un punto de operaci&oacute;n dado, se obtienen expresiones gen&eacute;ricas en funci&oacute;n de los estados del punto de operaci&oacute;n <i>x<sub>0</sub> = </i>&#91;<i>x<sub>10</sub> x<sub>20</sub> &hellip; x<sub>n0</sub></i>&#93;<sup>T</sup>. Al dise&ntilde;ar un regulador, las ganancias <i><span style="text-decoration: overline;">K</span></i> quedan tambi&eacute;n definidas en t&eacute;rminos de <i>x<sub>0</sub></i>, lo que permite proponer una ley de control no lineal de la forma (17).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec17.jpg"></p>      <p>Que sea una extensi&oacute;n del regulador lineal alrededor de <i>x<sub>0</sub></i> y cuya linealizaci&oacute;n corresponde a la expresi&oacute;n (18).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec18.jpg"></p>      <p>Si <i><span style="text-decoration: overline;">K</span> = &#91; <span style="text-decoration: overline;">K</span><sub>1</sub> <span style="text-decoration: overline;">K</span><sub>2</sub> ... <span style="text-decoration: overline;">K</span><sub>n</sub> &#93;</i> es el regulador lineal cl&aacute;sico alrededor del punto de operaci&oacute;n (&#916;<i>u</i>&nbsp;=&nbsp;<i>&#8722;K&nbsp;</i>&#916;<i>x</i>), se impone el conjunto de condiciones (19) sobre la funci&oacute;n no lineal <i>K(x)</i> con el fin de que ambos controladores coincidan en el punto <i>x<sub>0</sub></i>.</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec19.jpg"></p>      ]]></body>
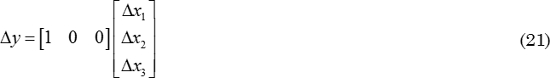
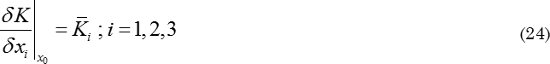
<body><![CDATA[<p>Si no se ha especificado un punto de operaci&oacute;n num&eacute;rico, es posible hallar una expresi&oacute;n para <i>K(x)</i> integrando estas condiciones con respecto a las variables <i>x<sub>10</sub> x<sub>20</sub> ... x<sub>n0</sub></i>. Aunque este problema puede tener m&uacute;ltiples soluciones, se puede obtener un resultado sencillo si <i>K(x)</i> se define de una forma conveniente &#91;18&#93;.</p>      <p><i><b>3.3 Linealizaci&oacute;n extendida aplicada al p&eacute;ndulo con rueda de reacci&oacute;n</b></i></p>      <p>Por ser un sistema sub-actuado, el p&eacute;ndulo con rueda de reacci&oacute;n solo se puede controlar en las posiciones de equilibrio (la posici&oacute;n natural <i>&#981;</i> = &plusmn;&#960;, &plusmn;3&#960;, &plusmn;5&#960;, &hellip; o la invertida <i>&#981;</i> = 0, &plusmn;2&#960;, &plusmn;4&#960;, &hellip;). Aunque inicialmente se considera un punto de operaci&oacute;n arbitrario en el c&aacute;lculo del regulador no lineal <i>u</i>&nbsp;=&nbsp;<i>&#8722;K&nbsp;(x)</i>, posteriormente se escoger&aacute; la posici&oacute;n invertida para realizar las simulaciones. </p>     <p>Si el conjunto de (6) que describe la din&aacute;mica del modelo se linealiza alrededor de un punto de operaci&oacute;n <i>x<sub>0</sub></i> usando (14) y (15) se obtienen (20) y (21)</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec20.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec21.jpg"></p>      <p>Donde se pueden identificar las matrices <i>A</i>, <i>B</i> y <i>C</i> mostradas en (16). La matriz de controlabilidad asociada a este modelo se define como (22).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec22.jpg"></p>      <p>Y cuyo determinante es det(<i>Wc</i>)&nbsp;=&nbsp;<i>ab<sup>2</sup>c</i>&nbsp;cos&nbsp;<i>x<sub>10</sub></i>, lo que implica que el sistema es controlable (<i>Wc</i> tiene rango tres), excepto en los puntos de operaci&oacute;n <i>&#981;</i><i>&nbsp;</i>=&nbsp;&plusmn;&#960;/2 o equivalentes. Se plantea una se&ntilde;al de control como se indica en (17) <i>u</i>&nbsp;=&nbsp;<i>&#8722;K&nbsp;(x)</i> con la definici&oacute;n presentada en (23) y se impone la condici&oacute;n (24).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec23.jpg"></p>     ]]></body>
<body><![CDATA[<p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec24.jpg"></p>      <p>Siendo <i><span style="text-decoration: overline;">K</span> = &#91; <span style="text-decoration: overline;">K</span><sub>1</sub> <span style="text-decoration: overline;">K</span><sub>2</sub> ... <span style="text-decoration: overline;">K</span><sub>n</sub> &#93;</i> la matriz de ganancias del regulador lineal en la posici&oacute;n invertida <i>&#981;</i><i>&nbsp;</i>=&nbsp;0 (y sus equivalentes). Este &uacute;ltimo se obtiene asignando valores propios adecuados a la matriz de lazo cerrado <i>A<sub>LC</sub> = A - B<span style="text-decoration: overline;">K</span></i>, es decir, como (25).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec25.jpg"></p>      <p>Al realizar las operaciones indicadas en (24) usando las matrices de (20) y (21) y el vector <i><span style="text-decoration: overline;">K</span></i> se obtienen los resultados (26), (27) y (28).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec26.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec27.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec28.jpg"></p>      <p>Las constantes &#945;, &#946; y &#947; se relacionan con los valores propios deseados (&#955;1, &#955;2, &#955;3) mediante las expresiones &#945; = &#955;1;+ &#955;2 + &#955;3, &#946; = &#955;1&#955;2 + &#955;1&#955;3 + &#955;2&#955;3, y &#947; = &#955;1&#955;2&#955;3.</p>     <p>De las ecuaciones (26), (27) y (28) se obtienen las funciones <i>K<sub>1(x)</sub></i>, <i>K<sub>2(x)</sub></i> y <i>K<sub>3(x)</sub></i>, si se integra en cada una con respecto a variables que sustituyen a los valores de punto de operaci&oacute;n, respectivamente <i>x<sub>10</sub>, x<sub>20</sub> y x<sub>30</sub></i>. Los resultados se muestran en (29), (30) y (31).</p>      <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec29.jpg"></p>     ]]></body>
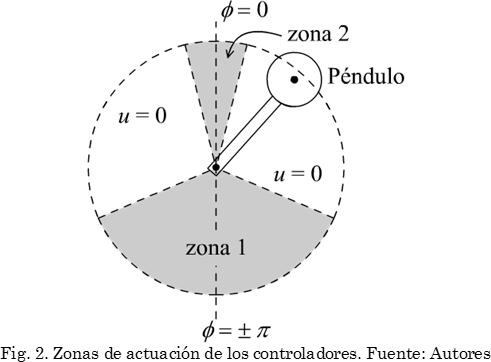
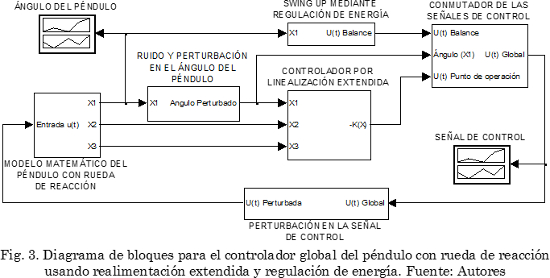
<body><![CDATA[<p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec30.jpg"></p>     <p align="center"><img src="/img/revistas/teclo/v17n32/v17n32a04ec31.jpg"></p>      <p>Al remplazar (29), (30) y (31) en (22) se obtiene el regulador no lineal que extiende a su equivalente linealizado (&#916;<i>u</i>&nbsp;=&nbsp;<i>&#8722;K&nbsp;</i>&#916;<i>x</i>), alrededor del punto de operaci&oacute;n <i>x<sub>10</sub> = 0</i> (<i>&#981;</i><i>&nbsp;</i>=&nbsp;0).</p>      <p><i><b>3.4 Integraci&oacute;n de los controladores</b></i></p>      <p>En la secci&oacute;n denominada regulaci&oacute;n de la energ&iacute;a del sistema se present&oacute; un controlador que se encarga de llevar el p&eacute;ndulo desde la posici&oacute;n de reposo hasta una zona cercana a la posici&oacute;n invertida &#91;16&#93;. En esta zona se aplica la acci&oacute;n del control generado a partir de la linealizaci&oacute;n extendida del modelo (linealizaci&oacute;n extendida aplicada al p&eacute;ndulo con rueda de reacci&oacute;n). Para evitar que el p&eacute;ndulo llegue con una velocidad elevada a la posici&oacute;n invertida y que se presente una transici&oacute;n brusca entre los controladores, las regiones de acci&oacute;n de estos se definen cuidadosamente dejando una franja en la cual ninguno de los dos act&uacute;a. En la <a href="#Figura2">Fig. 2</a> se presentan las franjas de acci&oacute;n de ambos controladores. El regulador de energ&iacute;a opera en un rango alrededor de la posici&oacute;n de reposo (zona 1) y cuya amplitud puede ajustarse para modificar el tiempo de subida. Por su parte, el controlador por linealizaci&oacute;n extendida act&uacute;a alrededor del punto de equilibrio inestable (zona 2).</p>      <p align="center"><a name="Figura2"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig02.jpg"></p>      <p>el diagrama de bloques presentado en la <a href="#Figura3">Fig. 3</a>, corresponde a la propuesta de implementaci&oacute;n del controlador global para el p&eacute;ndulo con rueda de reacci&oacute;n.</p>      <p align="center"><a name="Figura3"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig03.jpg"></p>      <p></p>     <p><font size="3"><b>4. Pruebas y resultados</b></font></p>      ]]></body>
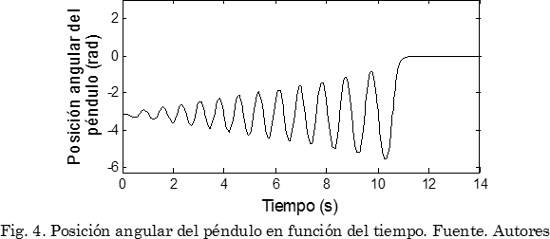
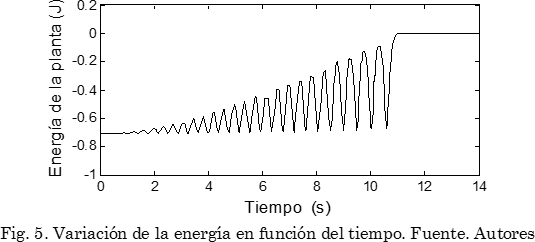
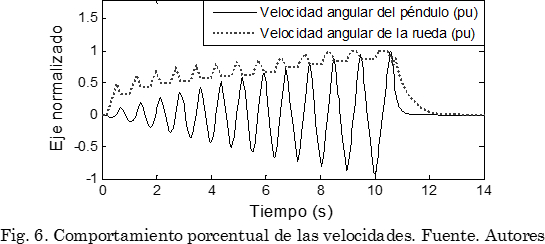
<body><![CDATA[<p>Para la implementaci&oacute;n del controlador global para el p&eacute;ndulo con rueda de reacci&oacute;n, se emple&oacute; el software de programaci&oacute;n y simulaci&oacute;n MATLAB 2010a en un computador Intel Celeron, con sistema operativo Windows 7 profesional y 2GB RAM.</p>     <p>Para el p&eacute;ndulo con rueda de reacci&oacute;n se realizan tres pruebas. La primera asociada a la correcta operaci&oacute;n del esquema de control para regulaci&oacute;n y dos pruebas adicionales que corresponden a la inclusi&oacute;n de se&ntilde;ales err&oacute;neas o perturbaciones en el sensor de posici&oacute;n angular y en la se&ntilde;al de control, las cuales son generadas por m&eacute;todos de simulaci&oacute;n &#91;3&#93;.</p>     <p>Con el fin de visualizar adecuadamente el comportamiento din&aacute;mico del sistema en relaci&oacute;n con las velocidades angulares del p&eacute;ndulo y la rueda de reacci&oacute;n, se realiz&oacute; una normalizaci&oacute;n en funci&oacute;n de sus valores m&aacute;ximos, es decir, que sus gr&aacute;ficas son mostradas como un porcentaje de los valores extremos, es decir, para la velocidad angular del p&eacute;ndulo 17,2 rad/s y para la rueda de reacci&oacute;n 900 rad/s.</p>      <p><i><b>4.1 Estabilizaci&oacute;n del sistema alrededor del punto de operaci&oacute;n</b></i></p>      <p>Esta prueba es conocida como regulaci&oacute;n de las variables de estado y se constituye como una prueba obligatoria para mostrar que el esquema de control propuesto es adecuado ante el caso base. La <a href="#Figura4">Fig. 4</a> muestra el comportamiento del p&eacute;ndulo ante la aplicaci&oacute;n de las se&ntilde;ales de control, cuando su posici&oacute;n inicial es la posici&oacute;n de reposo estable, es decir, la posici&oacute;n vertical inferior.</p>      <p align="center"><a name="Figura4"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig04.jpg"></p>      <p>Como se observa en la <a href="#Figura4">Fig. 4</a>, el tiempo que tarde el p&eacute;ndulo en alcanzar el punto de operaci&oacute;n en la posici&oacute;n vertical superior es de 11 s aproximadamente, tiempo durante el cual presenta oscilaciones de amplitud creciente, hasta alcanzar el punto de entrada en operaci&oacute;n del controlador local. Por otro lado, la <a href="#Figura5">Fig. 5</a> muestra como la energ&iacute;a de la planta var&iacute;a desde el punto de m&iacute;nima energ&iacute;a (posici&oacute;n de reposo natural) hasta el valor m&aacute;ximo (punto de operaci&oacute;n deseado), y que seg&uacute;n el modelo desarrollado toma una magnitud de cero, seg&uacute;n se present&oacute; en (8).</p>      <p align="center"><a name="Figura5"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig05.jpg"></p>      <p>Las velocidades angulares del p&eacute;ndulo se muestran en la <a href="#Figura6">Fig. 6</a>, de donde es posible inferir que son equivalentes al 100% de su magnitud real por unos pocos segundos, evento que se presenta cuando la amplitud del balance aumenta a valores muy pr&oacute;ximos a la regi&oacute;n de operaci&oacute;n en la posici&oacute;n vertical superior.</p>      <p align="center"><a name="Figura6"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig06.jpg"></p>      ]]></body>
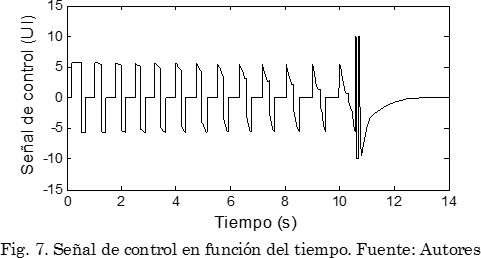
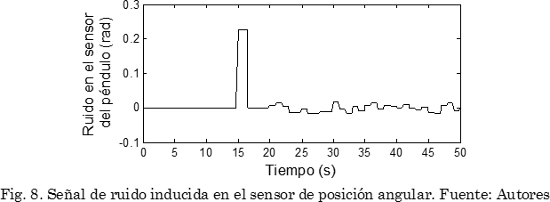
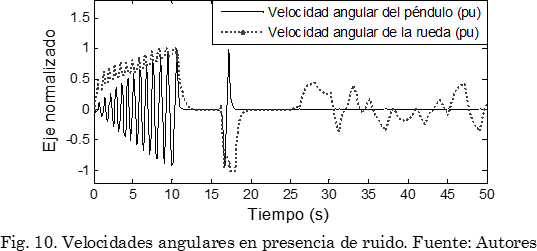
<body><![CDATA[<p>La se&ntilde;al de control global que hace posible el balanceo del sistema y la estabilizaci&oacute;n del sistema alrededor del punto de operaci&oacute;n, se observa en la <a href="#Figura7">Fig. 7</a>, y es el resultado de la conmutaci&oacute;n de las leyes de control propuesta en el diagrama de bloques de la <a href="#Figura3">Fig. 3</a>. Por otro lado de la <a href="#Figura7">Fig. 7</a>, es posible inferir que la se&ntilde;al de control obtenida por regulaci&oacute;n de energ&iacute;a, funciona como un inversor de corriente, y que se traduce como una polaridad alterna en los terminales del actuador, permitiendo as&iacute; que el p&eacute;ndulo se balance a medida que su energ&iacute;a tiende a cero.</p>      <p align="center"><a name="Figura7"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig07.jpg"></p>      <p><i><b>4.2 Perturbaciones en el sensor de posici&oacute;n angular del p&eacute;ndulo</b></i></p>      <p>Los sistemas de medici&oacute;n presentes en la industria, debido a las condiciones normales de operaci&oacute;n son com&uacute;nmente afectados por interferencias electromagn&eacute;ticas que son generadas en el propio ambiente de trabajo, raz&oacute;n por la cual, cuando se dise&ntilde;a el control, es necesario simular comportamientos at&iacute;picos en los sensores y elementos de medida, con el fin de evidenciar la robustez y eficiencia de los controladores ante se&ntilde;ales externas y/o perturbaciones indeseadas.</p>     <p>En la <a href="#Figura8">Fig. 8</a> se muestra un ruido t&iacute;pico al que se enfrentan los equipos de medida en ambientes industriales y el cual es inducido sobre el sensor de posici&oacute;n angular del p&eacute;ndulo para emular un comportamiento inusual en las medidas.</p>      <p align="center"><a name="Figura8"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig08.jpg"></p>      <p>Por otro lado, la <a href="#Figura9">Fig. 9</a> presenta el comportamiento de la posici&oacute;n angular del p&eacute;ndulo, en presencia de datos err&oacute;neos en la se&ntilde;al medida por su sensor; es posible observar que cuando se presenta un pico en la se&ntilde;al medida alrededor de los 15 s el p&eacute;ndulo pierde estabilidad y sale de la posici&oacute;n de equilibrio, sin embargo el controlador por regulaci&oacute;n de energ&iacute;a, tras una &uacute;nica oscilaci&oacute;n del p&eacute;ndulo, lo lleva nuevamente a la posici&oacute;n de equilibrio estable. S&oacute;lo se presentan peque&ntilde;as variaciones en la posici&oacute;n angular inducidas por las medidas tomadas por el sensor despu&eacute;s de los 22 s, logrando el controlador mantenerlo alrededor del punto de operaci&oacute;n sin mayores esfuerzos.</p>      <p align="center"><a name="Figura9"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig09.jpg"></p>      <p>Las velocidades angulares normalizadas del p&eacute;ndulo y la rueda de reacci&oacute;n se muestran en la <a href="#Figura10">Fig. 10</a> y es posible observar que en el momento en que la posici&oacute;n angular del p&eacute;ndulo sale de la regi&oacute;n de operaci&oacute;n, la rueda se acelera hasta llegar a la velocidad nominal, con el fin de llevar la planta nuevamente a la zona de operaci&oacute;n. Para la se&ntilde;al de ruido presente en el sensor de medida, la velocidad de la rueda tiene cambios que no sobrepasan sus l&iacute;mites y mantienen estable el p&eacute;ndulo en la posici&oacute;n vertical superior, comportamiento que es de esperarse, debido a los errores introducidos en el sistema a causa de la se&ntilde;al err&oacute;nea presente en el sensor de posici&oacute;n angular.</p>      <p align="center"><a name="Figura10"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig10.jpg"></p>      ]]></body>
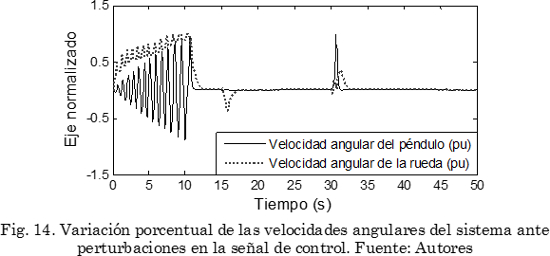
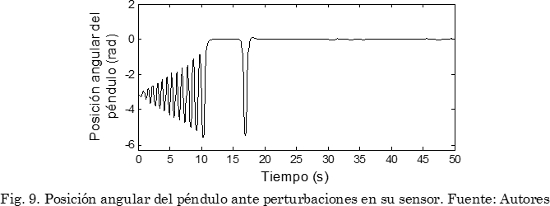
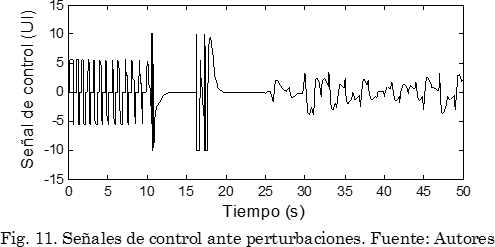
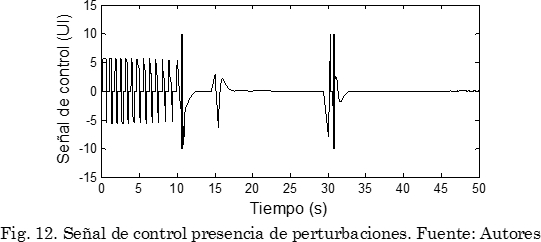
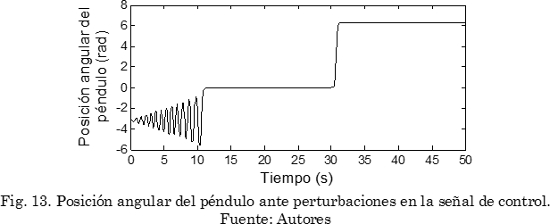
<body><![CDATA[<p>La se&ntilde;al de control que permite estabilizar el sistema desde su posici&oacute;n inicial, hasta el punto de operaci&oacute;n en la posici&oacute;n vertical superior se presenta en la <a href="#Figura11">Fig. 11</a>. Es posible observar los momentos en que act&uacute;an cada una de las leyes de control conmutadas, es decir, cuando el p&eacute;ndulo sale de la regi&oacute;n de operaci&oacute;n act&uacute;a la se&ntilde;al de control por regulaci&oacute;n y durante las oscilaciones alrededor del punto de operaci&oacute;n act&uacute;a la se&ntilde;al de control obtenida mediante la linealizaci&oacute;n extendida de las variables de estado.</p>      <p align="center"><a name="Figura11"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig11.jpg"></p>      <p><i><b>4.3 Perturbaciones en la se&ntilde;al de control</b></i></p>      <p>Los comportamientos at&iacute;picos en los sensores, elementos de medida y actuadores, son comunes cuando los equipos controlados se encuentran sometidos a trabajos pesados en ambientes industriales; raz&oacute;n por la cual es esencial conocer los comportamientos del sistema ante eventos ajenos a su operaci&oacute;n normal, con el fin de verificar que no se producir&aacute;n da&ntilde;os o afectaciones f&iacute;sicas en la planta y en los mecanismos de control empleados.</p>     <p>Dado que los controladores normalmente est&aacute;n desarrollados en funci&oacute;n de se&ntilde;ales el&eacute;ctricas, estas son propensas a perturbaciones debidas a fen&oacute;menos electromagn&eacute;ticos, raz&oacute;n por la cual se inducen se&ntilde;ales de tipo pulso en la se&ntilde;al de control, que producen comportamientos indeseados sobre la planta. La <a href="#Figura12">Fig. 12</a>, muestra una se&ntilde;al de control con alteraciones producidas por pulsos de corta duraci&oacute;n.</p>      <p align="center"><a name="Figura12"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig12.jpg"></p>      <p>De la <a href="#Figura12">Fig. 12</a>, se observa que existen dos alteraciones de la se&ntilde;al de control, la primera se presenta a los 15 s, cuando un pulso de magnitud 3UI y duraci&oacute;n de 0,5 s, y un segundo pulso de duraci&oacute;n 0,25 s y magnitud 8UI, las cuales producen variaciones en la posici&oacute;n angular de la planta, tal como se muestra en la <a href="#Figura13">Fig. 13</a>.</p>      <p align="center"><a name="Figura13"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig13.jpg"></p>      <p>En la <a href="#Figura13">Fig. 13</a> es claro que la primera perturbaci&oacute;n de baja magnitud no altera la operaci&oacute;n en el punto de equilibrio y solo se presenta una peque&ntilde;a variaci&oacute;n alrededor del &aacute;ngulo de referencia; sin embargo a los 30 s, cuando aparece un pulso en la se&ntilde;al de control de mayor magnitud, el punto de operaci&oacute;n del sistema cambia dando una vuelta completa, hasta llegar el siguiente punto de operaci&oacute;n, este comportamiento f&iacute;sicamente implica que el p&eacute;ndulo despu&eacute;s de caer, llega a la posici&oacute;n de equilibrio estable con el impulso que lleva y la actuaci&oacute;n de la ley de control por regulaci&oacute;n de energ&iacute;a que lo impulsa lo suficiente logrando alcanzar el siguiente punto de equilibrio, sin la necesidad de hacer un balanceo completo, como ocurri&oacute; en el evento simulado en la <a href="#Figura9">Fig. 9</a>.</p>     <p>El comportamiento de las velocidades angulares del sistema se muestra en la <a href="#Figura14">Fig. 14</a>, donde se observa que para las dos perturbaciones en la se&ntilde;al de control la rueda de reacci&oacute;n se acelera con el fin de mantener la planta en su punto de operaci&oacute;n y la velocidad de rotaci&oacute;n del p&eacute;ndulo alcanza un pico cuando la planta cae a los 30 s. Es de notar, que el actuador no solo presenta operaci&oacute;n en estado nominal por un corto lapso de tiempo, y este se da cuando las oscilaciones en la posici&oacute;n angular llegan al m&aacute;ximo justo antes de que entre en operaci&oacute;n en controlador por realimentaci&oacute;n de las variables de estado.</p>      ]]></body>
<body><![CDATA[<p align="center"><a name="Figura14"></a><img src="/img/revistas/teclo/v17n32/v17n32a04fig14.jpg"></p>      <p></p>     <p><font size="3"><b>5. Conclusiones y trabajo futuro</b></font></p>      <p>Se desarroll&oacute; el dise&ntilde;o de un controlador integrado para el p&eacute;ndulo invertido con rueda de reacci&oacute;n que muestra un comportamiento adecuado en todo el rango de operaci&oacute;n de la planta, logrando el objetivo de control y manteniendo la se&ntilde;al de control en una condici&oacute;n libre de saturaci&oacute;n, es decir, que no se sobrepasan los l&iacute;mites operativos del actuador.</p>     <p>Se presenta una aplicaci&oacute;n de la t&eacute;cnica de control por realimentaci&oacute;n de estados mediante linealizaci&oacute;n extendida, que permite ampliar el rango de operaci&oacute;n alrededor del punto de operaci&oacute;n a trav&eacute;s de las funciones no lineales continuas que sustituyen las ganancias est&aacute;ticas cl&aacute;sicas, que se obtienen con el m&eacute;todo de linealizaci&oacute;n aproximada.</p>     <p>El control por regulaci&oacute;n de energ&iacute;a muestra ser una alternativa sencilla y eficiente para realizar el balanceo de sistemas pendulares. Se logra a trav&eacute;s de la manipulaci&oacute;n de los estados energ&eacute;ticos de la planta y permite definir se&ntilde;ales de control que obedezcan a los criterios del dise&ntilde;ador, es decir, que no se comprometa el estado operativo del sistema, o en otras palabras, que ninguna de las se&ntilde;ales sobrepase sus l&iacute;mites de operaci&oacute;n.</p>     <p>Se propone implementar un control global para el p&eacute;ndulo invertido con rueda de reacci&oacute;n que incluya todos los estados del sistema y en el cual la se&ntilde;al de control sea definida por la aplicaci&oacute;n de un voltaje a los terminales del motor y que no desprecie la din&aacute;mica presente cuando se modela un motor de corriente continua.</p>      <p></p>     <p><font size="3"><b>Referencias</b></font></p>      <!-- ref --><p>&#91;1&#93; M. A. Mart&iacute;nez, J. Sanchis, and X. Blasco, "Algoritmos Gen&eacute;ticos Aplicados al Dise&ntilde;o de Controladores Robustos," <i>Rev. Iberoam. autom&aacute;tica e inform&aacute;tica Ind. ( RIAI )</i>, vol. 3, no. 1, pp. 39-51, 2006.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000152&pid=S0123-7799201400010000400001&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;2&#93; J. G. Hoyos, J. E. Cardona, and R. Arango, "Control en linea con algoritmos gen&eacute;ticos y recocido simulado," <i>Sci. Tech.</i>, vol. XIII, no. 35, pp. 113-116, 2007.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000154&pid=S0123-7799201400010000400002&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;3&#93; L. F. Escobar D&aacute;vila, O. D. Montoya Giraldo, and D. Giraldo Buitrago, "Control Global del P&eacute;ndulo de Furuta Empleando Redes Neuronales Artificiales y Realimentaci&oacute;n de Variables de Estado," <i>Tecno L&oacute;gicas</i>, no. 30, pp. 71-94, 2013.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000156&pid=S0123-7799201400010000400003&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;4&#93; J. Wu, H. Su, and T. Wu, "ANN Control of Inverted Pendulum," in <i>2008 First International Conference on Intelligent Networks and Intelligent Systems</i>, 2008, pp. 9-12.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000158&pid=S0123-7799201400010000400004&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;5&#93; J.-X. Xu, Z.-Q. Guo, and T. H. Lee, "An optimal fuzzy logic controller for an underactuated unicycle," in <i>IECON 2011 - 37th Annual Conference of the IEEE Industrial Electronics Society</i>, 2011, pp. 2335-2340.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000160&pid=S0123-7799201400010000400005&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;6&#93; &Oacute;. O. Rodr&iacute;guez D&iacute;az, E. L. T&eacute;llez Valderrama, and D. A. Guti&eacute;rrez Ram&iacute;rez, "Simulating a Rotational Inverted Pendulum Model by using Matlab and Easy Java Simulations," <i>Tecno L&oacute;gicas</i>, no. 28, pp. 15-32, 2012.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000162&pid=S0123-7799201400010000400006&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;7&#93; L. B. Prasad, B. Tyagi, and H. O. Gupta, "Modelling and Simulation for Optimal Control of Nonlinear Inverted Pendulum Dynamical System Using PID Controller and LQR," in <i>2012 Sixth Asia Modelling Symposium</i>, 2012, pp. 138-143.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000164&pid=S0123-7799201400010000400007&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;8&#93; O. D. Montoya, J. G. Valenzuela, and D. Giraldo, "Control global del P&eacute;ndulo Rotacional Invertido empleando modelos de energ&iacute;a," <i>Sci. </i><i>Tech.</i>, vol. XVII, no. 52, pp. 16-25, 2012.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000166&pid=S0123-7799201400010000400008&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;9&#93; R. Iriarte, L. T. Aguilar, and L. Fridman, "Second order sliding mode tracking controller for inertia wheel pendulum," <i>J. Franklin Inst.</i>, vol. 350, no. 1, pp. 92-106, Feb. 2013.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000168&pid=S0123-7799201400010000400009&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;10&#93; M. W. Spong, P. Corke, and R. Lozano, "Nonlinear control of the Reaction Wheel Pendulum," <i>Automatica</i>, vol. 37, no. 11, pp. 1845-1851, Nov. 2001.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000170&pid=S0123-7799201400010000400010&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;11&#93; B. Bapiraju, K. N. Srinivas, P. Kumar P, and L. Behera, "On balancing control strategies for a reaction wheel pendulum," in <i>Proceedings of the IEEE INDICON 2004. First India Annual Conference, 2004.</i>, 2004, pp. 199-204.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000172&pid=S0123-7799201400010000400011&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;12&#93; F. Jepsen, A. Soborg, A. R. Pedersen, and Z. Yang, "Development and control of an inverted pendulum driven by a reaction wheel," in <i>2009 International Conference on Mechatronics and Automation</i>, 2009, pp. 2829-2834.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000174&pid=S0123-7799201400010000400012&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;13&#93; A. A. Bobtsov, A. A. Pyrkin, and S. A. Kolyubin, "Adaptive stabilization of a reaction wheel pendulum on moving LEGO platform," in <i>2009 IEEE International Conference on Control Applications</i>, 2009, pp. 1218-1223.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000176&pid=S0123-7799201400010000400013&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;14&#93; B. R. Andrievsky, "Global stabilization of the unstable Reaction-Wheel Pendulum," <i>Autom. </i><i>Remote Control</i>, vol. 72, no. 9, pp. 1981-1993, Sep. 2011.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000178&pid=S0123-7799201400010000400014&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;15&#93; D. Giraldo, V. D. Correa, and A. Molina, "Control global para el p&eacute;ndulo con rueda de reacci&oacute;n," <i>Sci. </i><i>Tech.</i>, vol. XIII, no. 35, pp. 95-99, 2007.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000180&pid=S0123-7799201400010000400015&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;16&#93; M. Iwashiro, K. Furuta, and K. J. Astrom, "Energy based control of pendulum," in <i>Proceeding of the 1996 IEEE International Conference on Control Applications</i>, 1996, pp. 715-720.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000182&pid=S0123-7799201400010000400016&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;17&#93; D. Giraldo and E. Giraldo, <i>Teor&iacute;a de control an&aacute;logo</i>. Univ. Tecnol&oacute;gica de Pereira, 2010, p. 287.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000184&pid=S0123-7799201400010000400017&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --></p>     <!-- ref --><p>&#91;18&#93; H. Sira-Ram&iacute;rez, R. M&aacute;rquez, F. Rivas-Echeverr&iacute;a, and O. Llanes-Santiago, <i>Control de Sistemas No Lineales: Linealizaci&oacute;n aproximada, extendida, exacta</i>. Madrid: Pearson-Prentice-Hall, 2005.    &nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;&nbsp;[&#160;<a href="javascript:void(0);" onclick="javascript: window.open('/scielo.php?script=sci_nlinks&ref=000186&pid=S0123-7799201400010000400018&lng=','','width=640,height=500,resizable=yes,scrollbars=1,menubar=yes,');">Links</a>&#160;]<!-- end-ref --> </p> </font>      ]]></body><back>
<ref-list>
<ref id="B1">
<label>1</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Martínez]]></surname>
<given-names><![CDATA[M. A.]]></given-names>
</name>
<name>
<surname><![CDATA[Sanchis]]></surname>
<given-names><![CDATA[J.]]></given-names>
</name>
<name>
<surname><![CDATA[Blasco]]></surname>
<given-names><![CDATA[X.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Algoritmos Genéticos Aplicados al Diseño de Controladores Robustos]]></article-title>
<source><![CDATA[Rev. Iberoam. automática e informática Ind. ( RIAI )]]></source>
<year>2006</year>
<volume>3</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>39-51</page-range></nlm-citation>
</ref>
<ref id="B2">
<label>2</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Hoyos]]></surname>
<given-names><![CDATA[J. G.]]></given-names>
</name>
<name>
<surname><![CDATA[Cardona]]></surname>
<given-names><![CDATA[J. E.]]></given-names>
</name>
<name>
<surname><![CDATA[Arango]]></surname>
<given-names><![CDATA[R.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Control en linea con algoritmos genéticos y recocido simulado]]></article-title>
<source><![CDATA[Sci. Tech.]]></source>
<year>2007</year>
<volume>XIII</volume>
<numero>35</numero>
<issue>35</issue>
<page-range>113-116</page-range></nlm-citation>
</ref>
<ref id="B3">
<label>3</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Escobar Dávila]]></surname>
<given-names><![CDATA[L. F.]]></given-names>
</name>
<name>
<surname><![CDATA[Montoya Giraldo]]></surname>
<given-names><![CDATA[O. D.]]></given-names>
</name>
<name>
<surname><![CDATA[Giraldo Buitrago]]></surname>
<given-names><![CDATA[D.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Control Global del Péndulo de Furuta Empleando Redes Neuronales Artificiales y Realimentación de Variables de Estado]]></article-title>
<source><![CDATA[]]></source>
<year>2013</year>
<numero>30</numero>
<issue>30</issue>
<page-range>71-94</page-range></nlm-citation>
</ref>
<ref id="B4">
<label>4</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Wu]]></surname>
<given-names><![CDATA[J.]]></given-names>
</name>
<name>
<surname><![CDATA[Su]]></surname>
<given-names><![CDATA[H.]]></given-names>
</name>
<name>
<surname><![CDATA[Wu]]></surname>
<given-names><![CDATA[T.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[ANN Control of Inverted Pendulum]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ 2008 First International Conference on Intelligent Networks and Intelligent Systems]]></conf-name>
<conf-date>2008</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B5">
<label>5</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Xu]]></surname>
<given-names><![CDATA[J.-X.]]></given-names>
</name>
<name>
<surname><![CDATA[Guo]]></surname>
<given-names><![CDATA[Z.-Q.]]></given-names>
</name>
<name>
<surname><![CDATA[Lee]]></surname>
<given-names><![CDATA[T. H.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[An optimal fuzzy logic controller for an underactuated unicycle]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ IECON 2011 - 37th Annual Conference of the IEEE Industrial Electronics Society]]></conf-name>
<conf-date>2011</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B6">
<label>6</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Rodríguez Díaz]]></surname>
<given-names><![CDATA[Ó. O.]]></given-names>
</name>
<name>
<surname><![CDATA[Téllez Valderrama]]></surname>
<given-names><![CDATA[E. L.]]></given-names>
</name>
<name>
<surname><![CDATA[Gutiérrez Ramírez]]></surname>
<given-names><![CDATA[D. A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Simulating a Rotational Inverted Pendulum Model by using Matlab and Easy Java Simulations]]></article-title>
<source><![CDATA[]]></source>
<year>2012</year>
<numero>28</numero>
<issue>28</issue>
<page-range>15-32</page-range></nlm-citation>
</ref>
<ref id="B7">
<label>7</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Prasad]]></surname>
<given-names><![CDATA[L. B.]]></given-names>
</name>
<name>
<surname><![CDATA[Tyagi]]></surname>
<given-names><![CDATA[B.]]></given-names>
</name>
<name>
<surname><![CDATA[Gupta]]></surname>
<given-names><![CDATA[H. O.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Modelling and Simulation for Optimal Control of Nonlinear Inverted Pendulum Dynamical System Using PID Controller and LQR]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ 2012 Sixth Asia Modelling Symposium]]></conf-name>
<conf-date>2012</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B8">
<label>8</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Montoya]]></surname>
<given-names><![CDATA[O. D.]]></given-names>
</name>
<name>
<surname><![CDATA[Valenzuela]]></surname>
<given-names><![CDATA[J. G.]]></given-names>
</name>
<name>
<surname><![CDATA[Giraldo]]></surname>
<given-names><![CDATA[D.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Control global del Péndulo Rotacional Invertido empleando modelos de energía]]></article-title>
<source><![CDATA[Sci. Tech.]]></source>
<year>2012</year>
<volume>XVII</volume>
<numero>52</numero>
<issue>52</issue>
<page-range>16-25</page-range></nlm-citation>
</ref>
<ref id="B9">
<label>9</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Iriarte]]></surname>
<given-names><![CDATA[R.]]></given-names>
</name>
<name>
<surname><![CDATA[Aguilar]]></surname>
<given-names><![CDATA[L. T.]]></given-names>
</name>
<name>
<surname><![CDATA[Fridman]]></surname>
<given-names><![CDATA[L.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Second order sliding mode tracking controller for inertia wheel pendulum]]></article-title>
<source><![CDATA[J. Franklin Inst.]]></source>
<year>Feb.</year>
<month> 2</month>
<day>01</day>
<volume>350</volume>
<numero>1</numero>
<issue>1</issue>
<page-range>92-106</page-range></nlm-citation>
</ref>
<ref id="B10">
<label>10</label><nlm-citation citation-type="">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Spong]]></surname>
<given-names><![CDATA[M. W.]]></given-names>
</name>
<name>
<surname><![CDATA[Corke]]></surname>
<given-names><![CDATA[P.]]></given-names>
</name>
<name>
<surname><![CDATA[Lozano]]></surname>
<given-names><![CDATA[R.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Nonlinear control of the Reaction Wheel Pendulum]]></article-title>
<source><![CDATA[]]></source>
<year>Nov.</year>
<month> 2</month>
<day>00</day>
<volume>37</volume>
<numero>11</numero>
<issue>11</issue>
<page-range>1845-1851</page-range></nlm-citation>
</ref>
<ref id="B11">
<label>11</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Bapiraju]]></surname>
<given-names><![CDATA[B.]]></given-names>
</name>
<name>
<surname><![CDATA[Srinivas]]></surname>
<given-names><![CDATA[K. N.]]></given-names>
</name>
<name>
<surname><![CDATA[Kumar P]]></surname>
<given-names><![CDATA[P.]]></given-names>
</name>
<name>
<surname><![CDATA[Behera]]></surname>
<given-names><![CDATA[L.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[On balancing control strategies for a reaction wheel pendulum]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ Proceedings of the IEEE INDICON 2004. First India Annual Conference, 2004.]]></conf-name>
<conf-date>2004</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B12">
<label>12</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Jepsen]]></surname>
<given-names><![CDATA[F.]]></given-names>
</name>
<name>
<surname><![CDATA[Soborg]]></surname>
<given-names><![CDATA[A.]]></given-names>
</name>
<name>
<surname><![CDATA[Pedersen]]></surname>
<given-names><![CDATA[A. R.]]></given-names>
</name>
<name>
<surname><![CDATA[Yang]]></surname>
<given-names><![CDATA[Z.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Development and control of an inverted pendulum driven by a reaction wheel]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ 2009 International Conference on Mechatronics and Automation]]></conf-name>
<conf-date>2009</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B13">
<label>13</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Bobtsov]]></surname>
<given-names><![CDATA[A. A.]]></given-names>
</name>
<name>
<surname><![CDATA[Pyrkin]]></surname>
<given-names><![CDATA[A. A.]]></given-names>
</name>
<name>
<surname><![CDATA[Kolyubin]]></surname>
<given-names><![CDATA[S. A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Adaptive stabilization of a reaction wheel pendulum on moving LEGO platform]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ 2009 IEEE International Conference on Control Applications]]></conf-name>
<conf-date>2009</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B14">
<label>14</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Andrievsky]]></surname>
<given-names><![CDATA[B. R.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Global stabilization of the unstable Reaction-Wheel Pendulum]]></article-title>
<source><![CDATA[Autom. Remote Control]]></source>
<year>Sep.</year>
<month> 2</month>
<day>01</day>
<volume>72</volume>
<numero>9</numero>
<issue>9</issue>
<page-range>1981-1993</page-range></nlm-citation>
</ref>
<ref id="B15">
<label>15</label><nlm-citation citation-type="journal">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Giraldo]]></surname>
<given-names><![CDATA[D.]]></given-names>
</name>
<name>
<surname><![CDATA[Correa]]></surname>
<given-names><![CDATA[V. D.]]></given-names>
</name>
<name>
<surname><![CDATA[Molina]]></surname>
<given-names><![CDATA[A.]]></given-names>
</name>
</person-group>
<article-title xml:lang="es"><![CDATA[Control global para el péndulo con rueda de reacción]]></article-title>
<source><![CDATA[Sci. Tech.]]></source>
<year>2007</year>
<volume>XIII</volume>
<numero>35</numero>
<issue>35</issue>
<page-range>95-99</page-range></nlm-citation>
</ref>
<ref id="B16">
<label>16</label><nlm-citation citation-type="confpro">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Iwashiro]]></surname>
<given-names><![CDATA[M.]]></given-names>
</name>
<name>
<surname><![CDATA[Furuta]]></surname>
<given-names><![CDATA[K.]]></given-names>
</name>
<name>
<surname><![CDATA[Astrom]]></surname>
<given-names><![CDATA[K. J.]]></given-names>
</name>
</person-group>
<article-title xml:lang="en"><![CDATA[Energy based control of pendulum]]></article-title>
<source><![CDATA[]]></source>
<year></year>
<conf-name><![CDATA[ Proceeding of the 1996 IEEE International Conference on Control Applications]]></conf-name>
<conf-date>1996</conf-date>
<conf-loc> </conf-loc>
</nlm-citation>
</ref>
<ref id="B17">
<label>17</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Giraldo]]></surname>
<given-names><![CDATA[D.]]></given-names>
</name>
<name>
<surname><![CDATA[Giraldo]]></surname>
<given-names><![CDATA[E.]]></given-names>
</name>
</person-group>
<source><![CDATA[Teoría de control análogo]]></source>
<year>2010</year>
<page-range>287</page-range><publisher-name><![CDATA[Univ. Tecnológica de Pereira]]></publisher-name>
</nlm-citation>
</ref>
<ref id="B18">
<label>18</label><nlm-citation citation-type="book">
<person-group person-group-type="author">
<name>
<surname><![CDATA[Sira-Ramírez]]></surname>
<given-names><![CDATA[H.]]></given-names>
</name>
<name>
<surname><![CDATA[Márquez]]></surname>
<given-names><![CDATA[R.]]></given-names>
</name>
<name>
<surname><![CDATA[Rivas-Echeverría]]></surname>
<given-names><![CDATA[F.]]></given-names>
</name>
<name>
<surname><![CDATA[Llanes-Santiago]]></surname>
<given-names><![CDATA[O.]]></given-names>
</name>
</person-group>
<source><![CDATA[Control de Sistemas No Lineales: Linealización aproximada, extendida, exacta]]></source>
<year>2005</year>
<publisher-loc><![CDATA[Madrid ]]></publisher-loc>
<publisher-name><![CDATA[Pearson-Prentice-Hall]]></publisher-name>
</nlm-citation>
</ref>
</ref-list>
</back>
</article>